DRONE JAPAN果樹センシング
SERVICE GUIDE / 2026.10 試し撮りのご相談
三重県熊野市のみかん園を高度15mから斜めに見下ろした空撮。中央に対象の木、左に園内の道、奥へ続く木の列
Fruit Tree Sensing

空から、地上から、実の数へ。
果樹を、3段階で深く見る。

できることは、ライトからディープへの3段階です。ドローンの空撮で園地と木の状態を撮る。地上からスマートフォンで木を3Dにして、マーカーとコメントで農家と双方向にやりとりする。そして、円筒展開してAIで果実を数える。深くなるほど、できることが増えます。三重県のみかん・柿で実証を続けています。

Crops
みかん・柿常緑と落葉を並走
Since
2026年4月〜継続中・1年で一周
Phase
収量予測球数カウント+サイズ計測
With
三重大学と連携実施:ドローンジャパン
三重県熊野市のみかん園 / DJI Air 2S / 高度15 m クロス撮影 / 2026-08-31
What we do

空から撮る。地上で3Dにして、やりとりする。
そして、数える。

できることは3段階です。入口は空撮。今回から、地上で木を3Dにして農家と双方向でやりとりできるようになりました。その先に、円筒展開してAIで果実を数える段階があります。深くなるほど、できることが増えます。必要な深さから始められます。

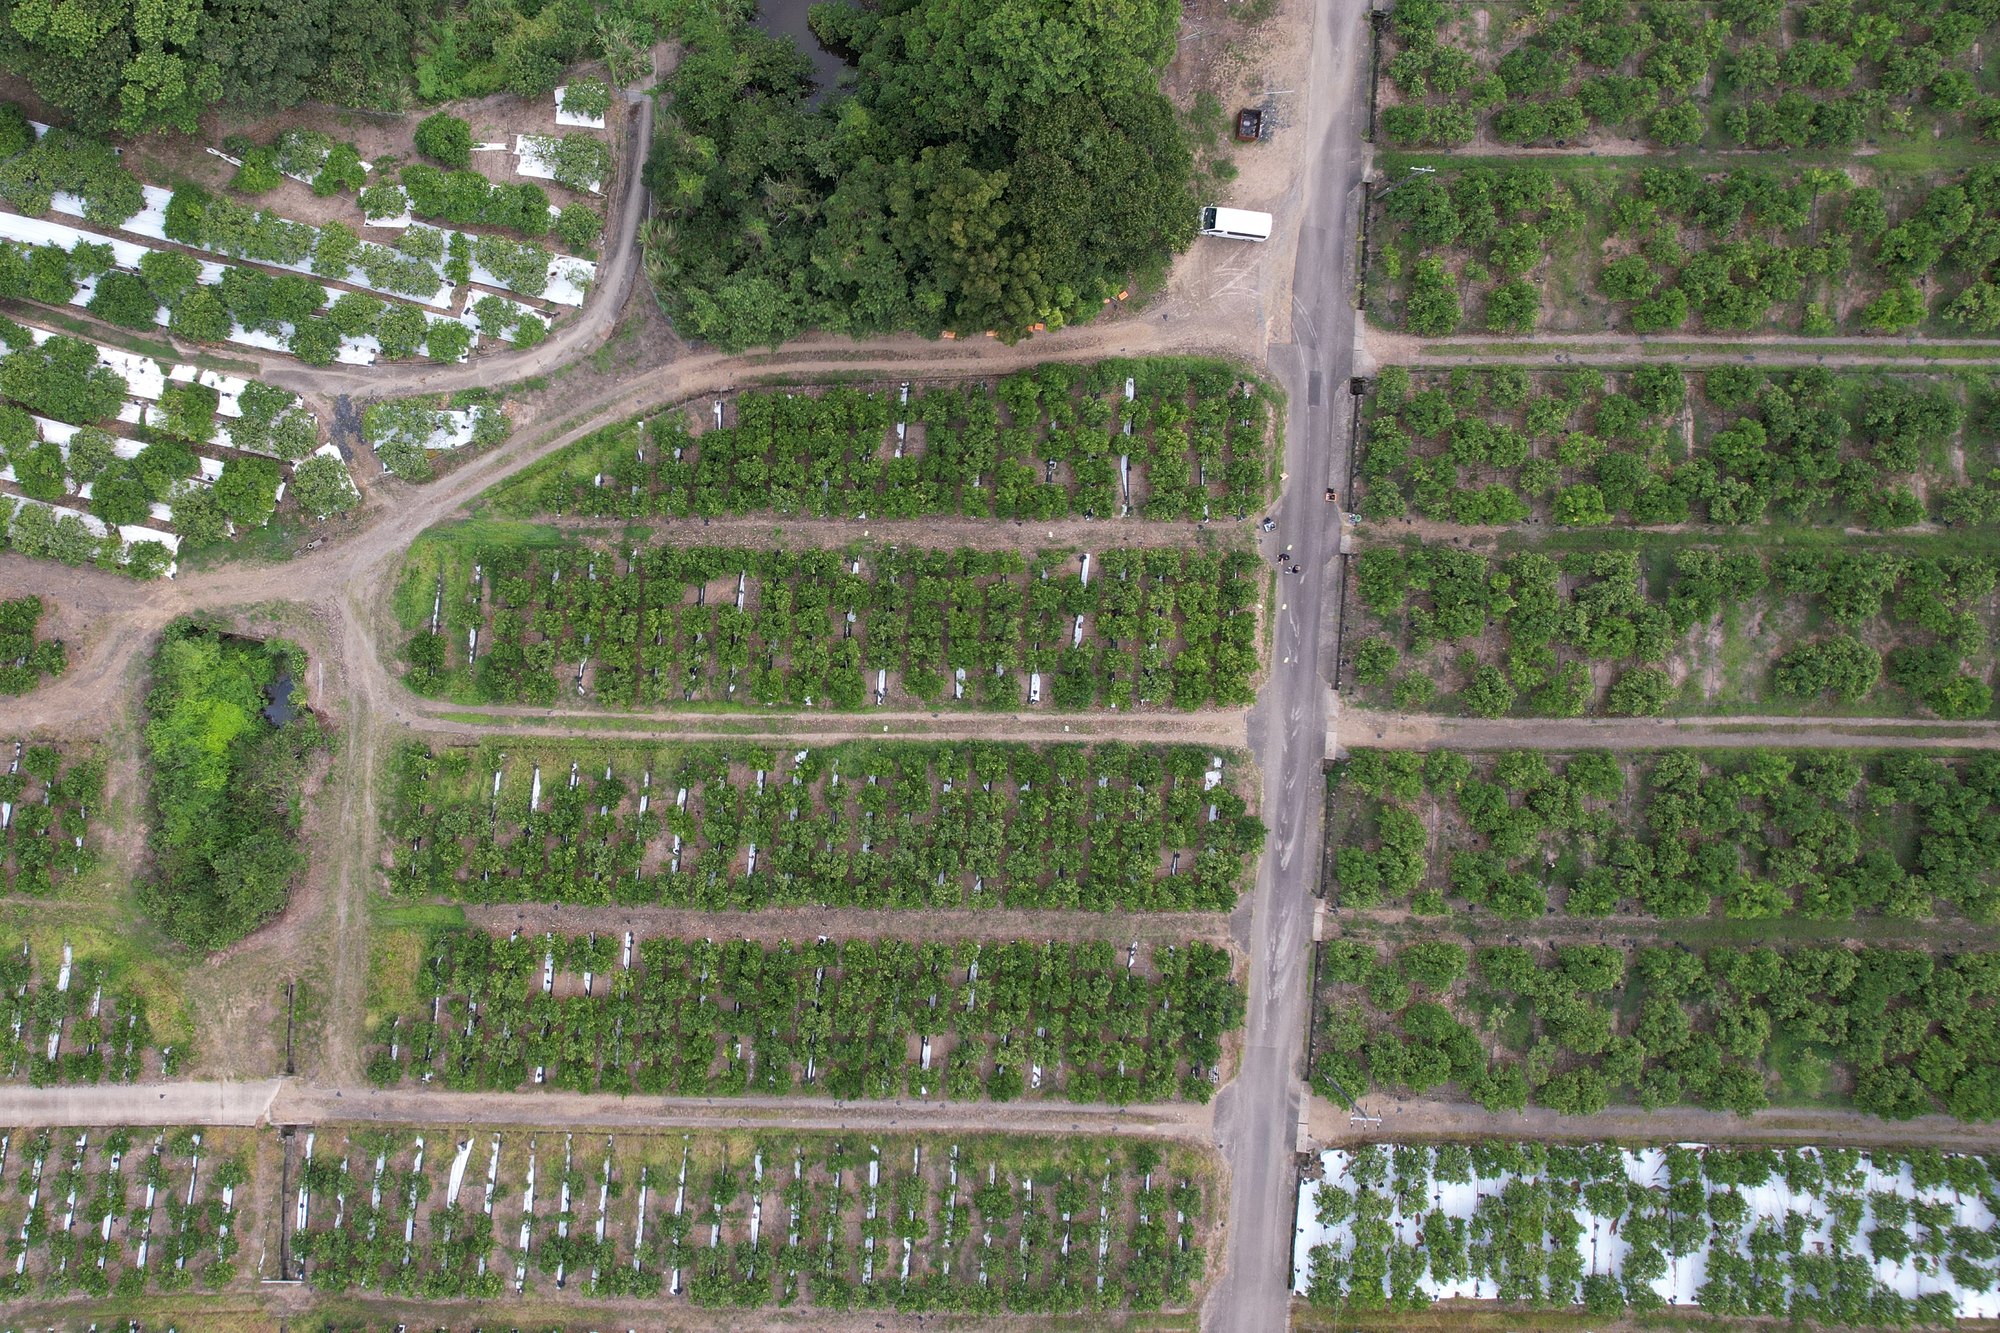
  1. 高度100mから真下に見た園地。対象の木がある区画を中心に、畝と園内の道、周囲の木々
    Stage 1空の目Light

    空撮で、園地と果樹の状態を撮る

    ドローンで園地全体と対象の木を撮ります。木の位置関係、園地の地形、木ごとのばらつきが1枚で分かります。ここがこのサービスの入口で、以前から行ってきた撮影です。

    空撮の画像から、園地全体の葉色の傾向も目安として見られます。数値で言い切る段階ではなく、見回りの当たりを付ける使い方です。

    • 園地全体の空撮(高度100 m)
    • 対象木のクロス撮影(15 m)
    • 葉色の傾向の確認(目安)
    提供中
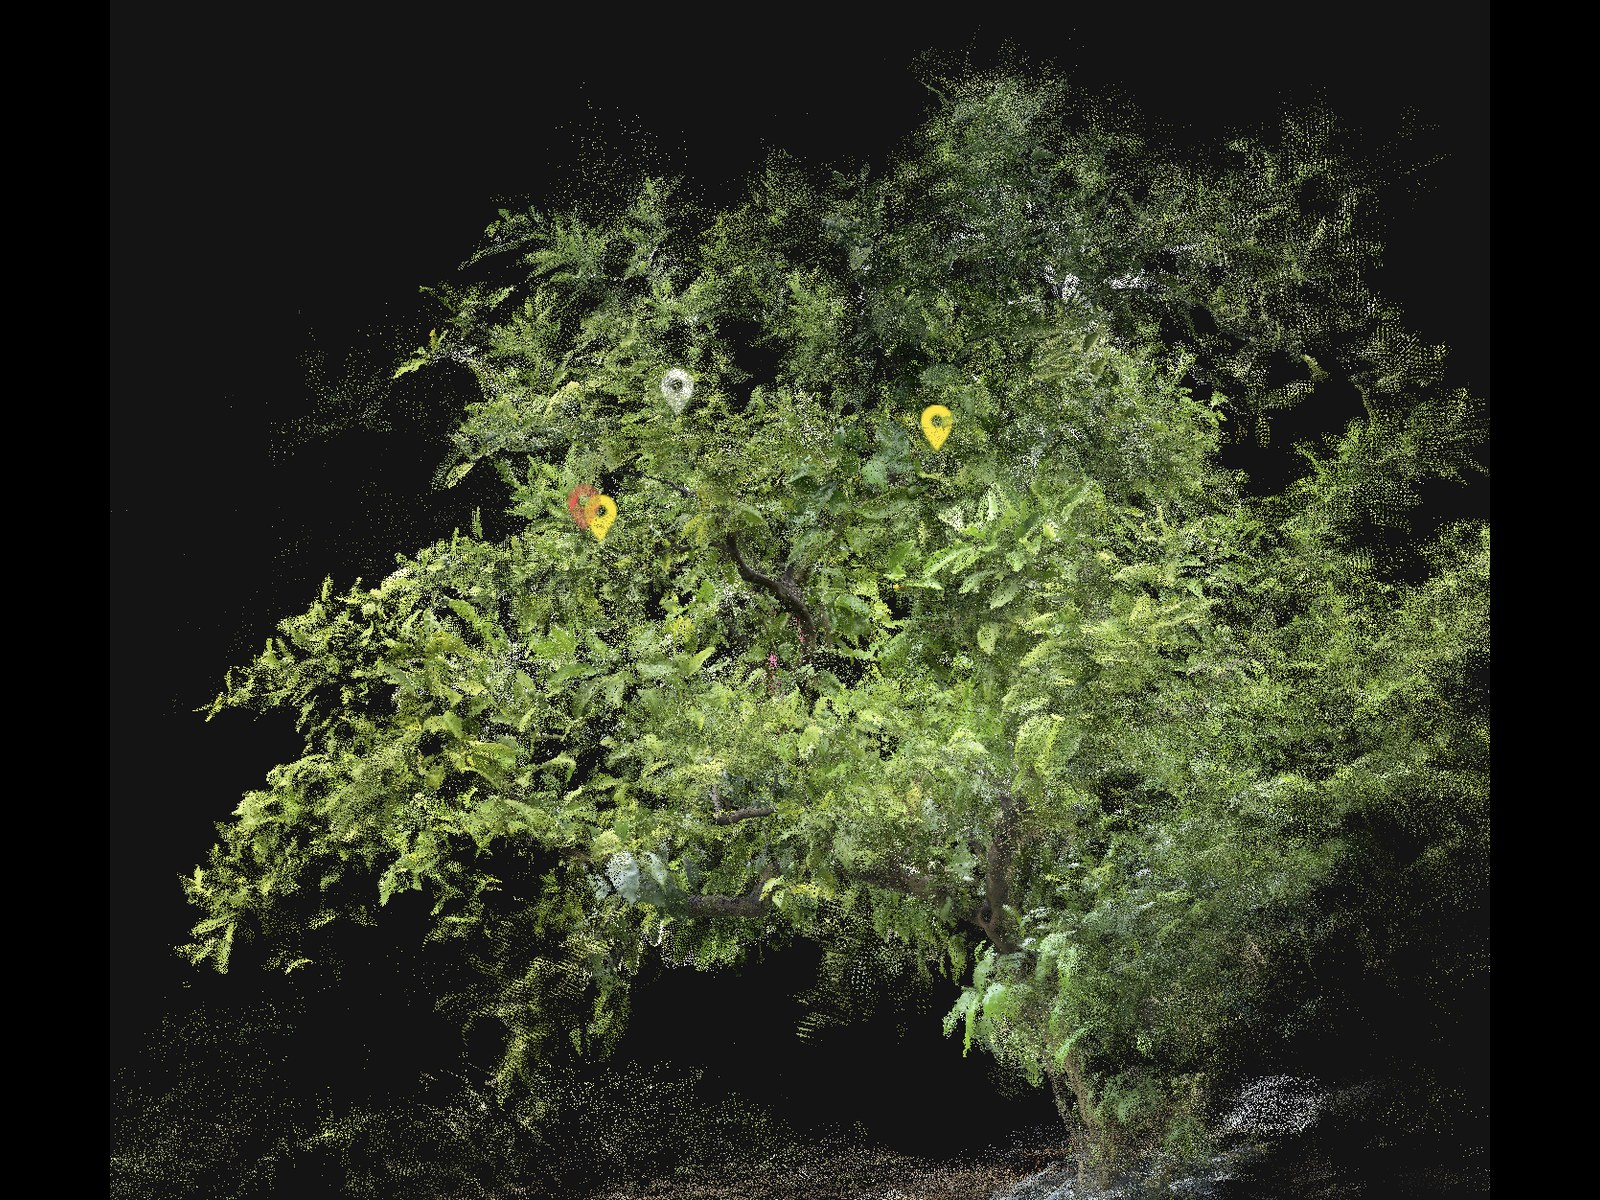
  2. Core / このサービスの中核地上からの周回撮影で起こした1本の木の3D点群。根元の地面まで木全体が入っている
    Stage 2虫の目Deep

    地上から木を3Dにして、双方向でやりとりする

    スマートフォンのアプリ(PIX4Dcatch)で木を段数に分け、ぐるりと周回して撮影し、1本ずつ3Dにします。PIX4Dmatic で合成した3Dはクラウド(PIX4Dcloud)に置き、届いた共有リンクを開くだけで、園地でも事務所でも同じ木を見られます。

    やりとりの単位は、3Dの上に立てる「マーカー」です。指導者は切ってほしい枝や摘花・摘果する場所にマーカーを立て、名前と理由を書き、色で分けます。作業者は分からない場所に質問のマーカーを立て、指導者がそこに答えます。同じ3Dを見ながら「どこを・なぜ」を往復できるので、経験の浅い作業者も迷わず作業でき、それがそのまま学習になります。撮る人が解析して戻すところまで同じ担当が通すので、「撮り直しが要る」と後から分かる手戻りも起きません。

    • 段階1に加えて
    • 果樹1本ごとの3D化
    • クラウド共有・QR閲覧
    • マーカーとコメントの双方向やりとり
    • 摘花・摘果・剪定の指示を座標に残す
    提供中新しくできるようになったこと
    Stage 2 — In practice / 実際の画面(PIX4Dcloud)

    3Dの上で、指示と質問が往復する。

    指導者と作業者が同じ3Dモデルを見ながら、どこを・なぜ切るかを共有する仕組みです。操作は4つだけ。紙の操作マニュアルを一緒にお渡しするので、届いた共有リンクを開くところから始められます。

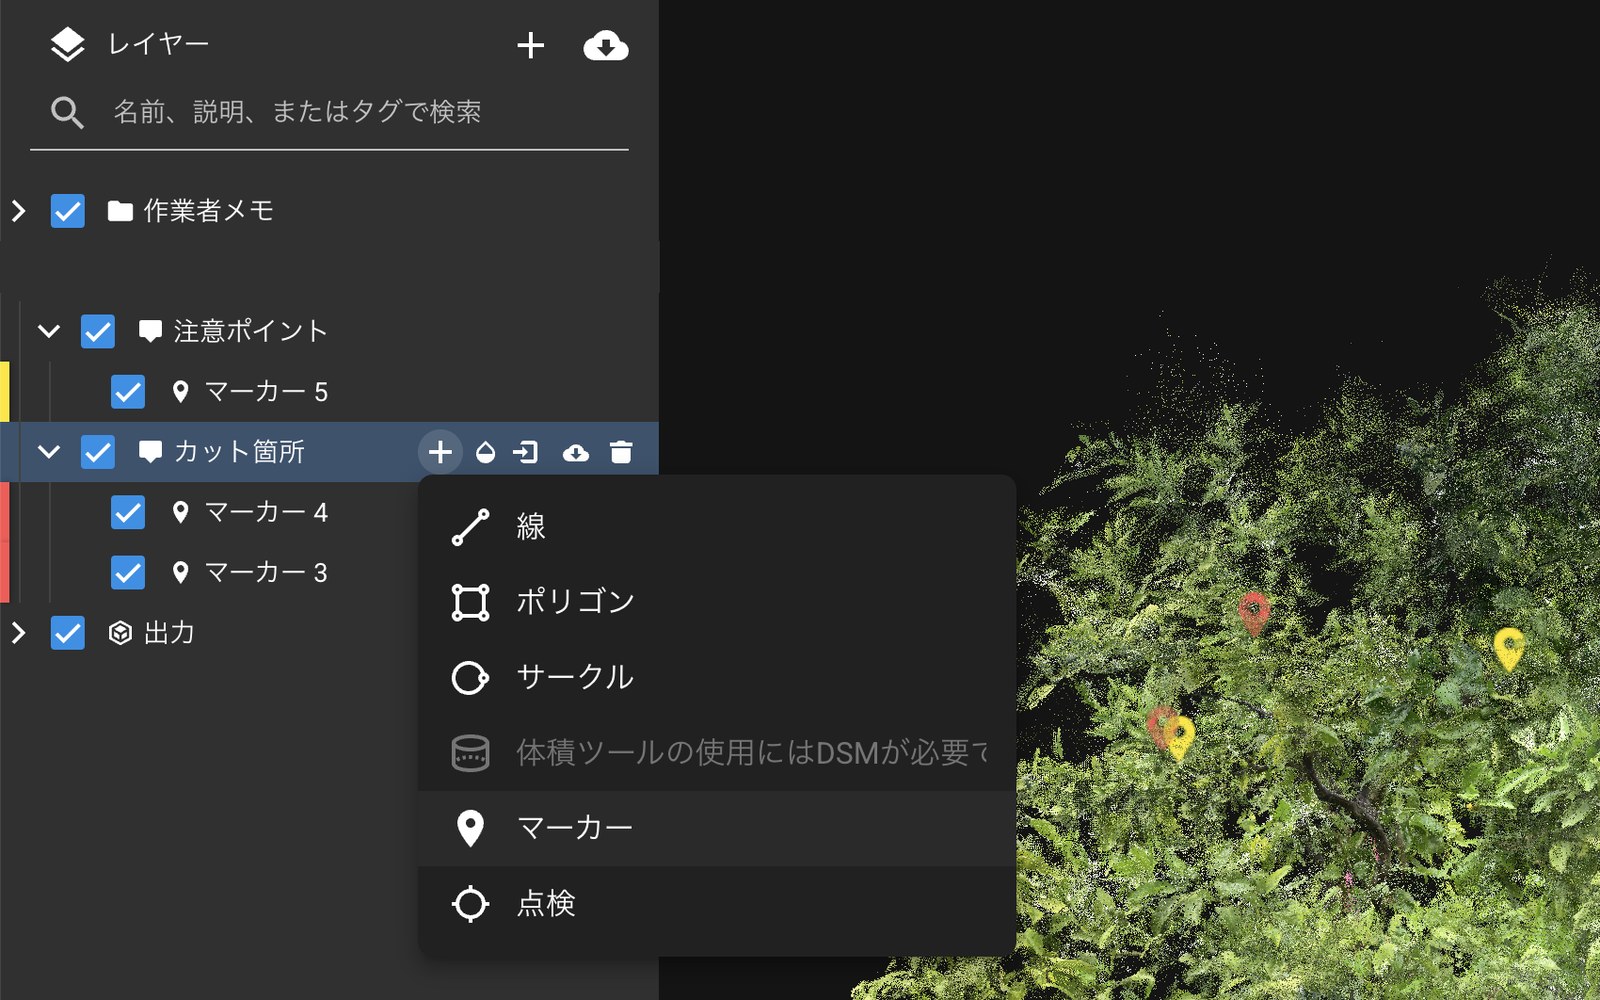
    1. PIX4Dcloudの3Dビューア。左のフォルダから「カット箇所」を選び、木の上をクリックしてマーカーを置いている
      指導者カット箇所にマーカーを立てる左のフォルダ「カット箇所」を選び、+→マーカー。切ってほしい枝を画面上でクリックするだけで、位置が木の座標に残ります。
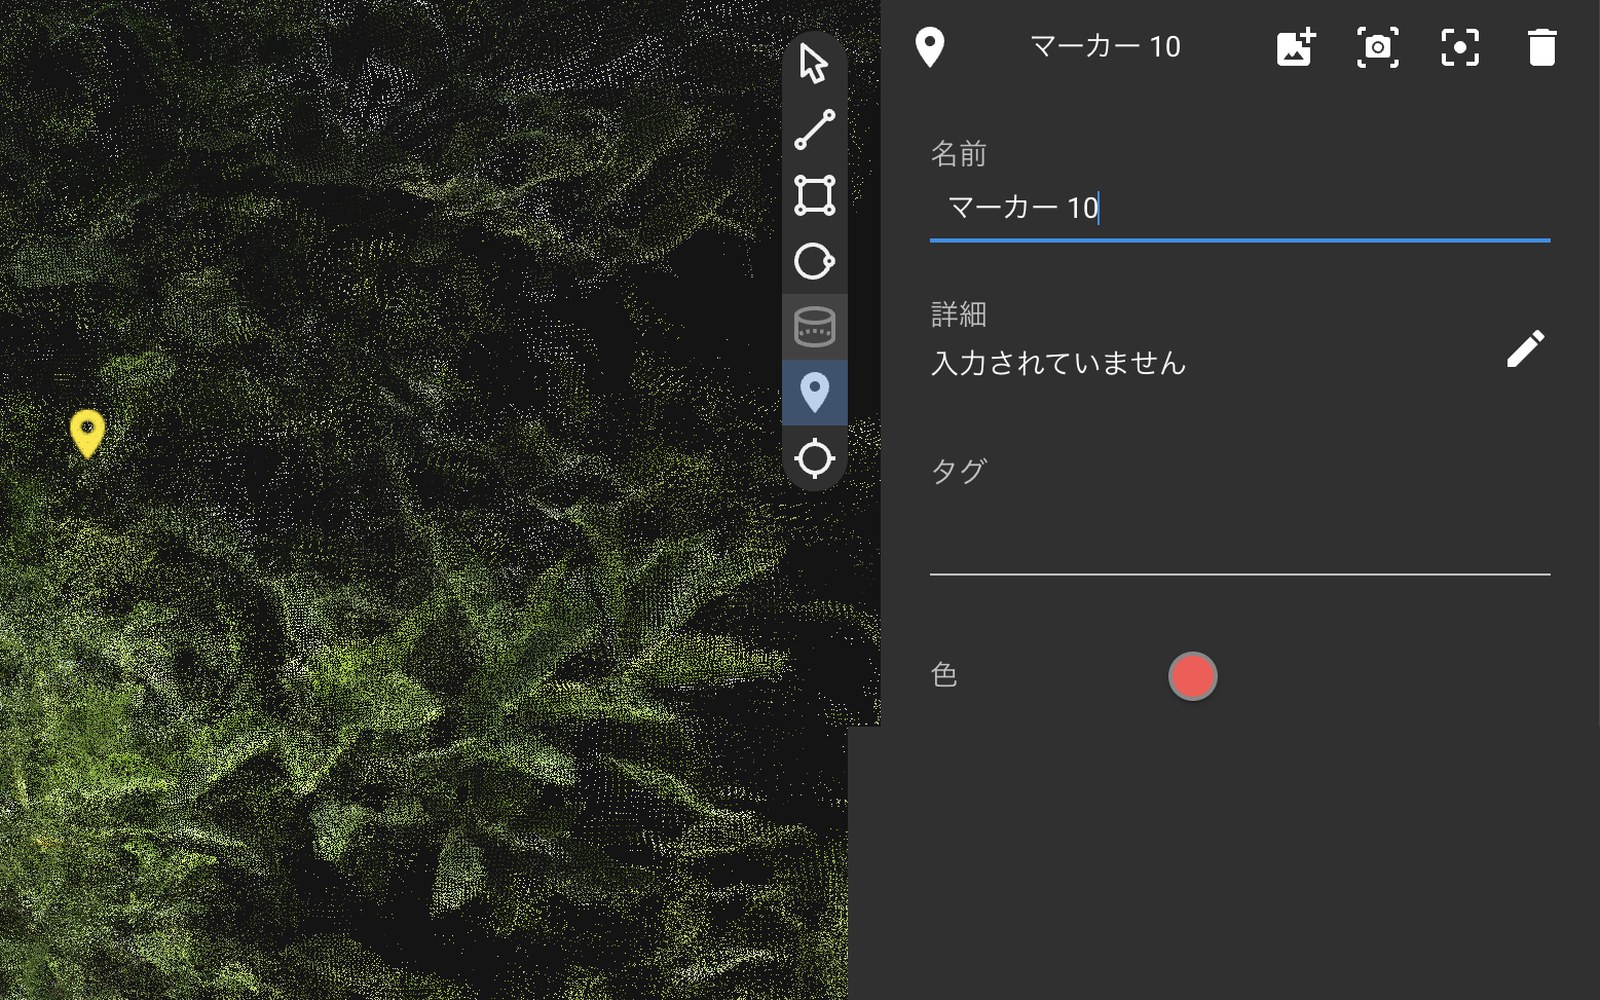
    2. 右パネルでマーカーの名前と詳細(切る理由)を入力し、色を赤にしている
      指導者名前と理由を書き、色で分ける右パネルに「主枝の交差枝」などの名前と、なぜ切るかの理由を入れます。カット箇所は赤、注意ポイントは別フォルダに分けておくと、後からひと目で区別できます。
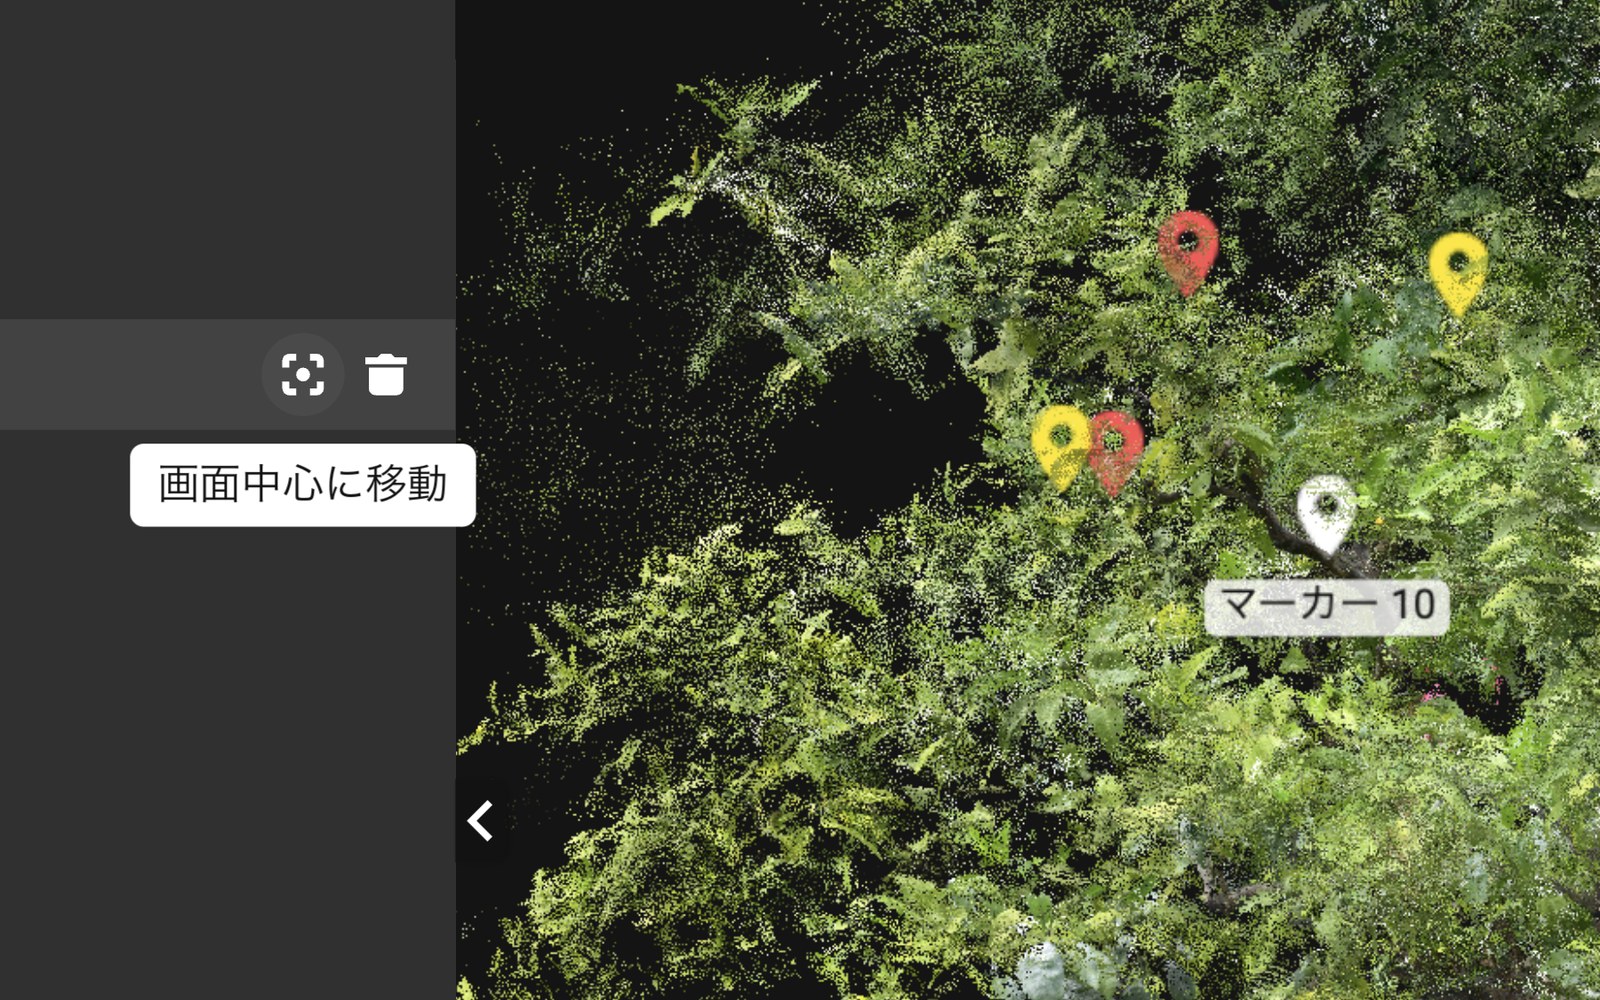
    3. 「画面中心に移動」でマーカーの位置へ画面がジャンプしたところ
      指導者・作業者登録した場所へ飛んで、順に確認マーカー名の横の「画面中心に移動」で、その場所に画面が切り替わります。作業者に見せながら、カット箇所を1か所ずつ確認していく使い方に向いています。
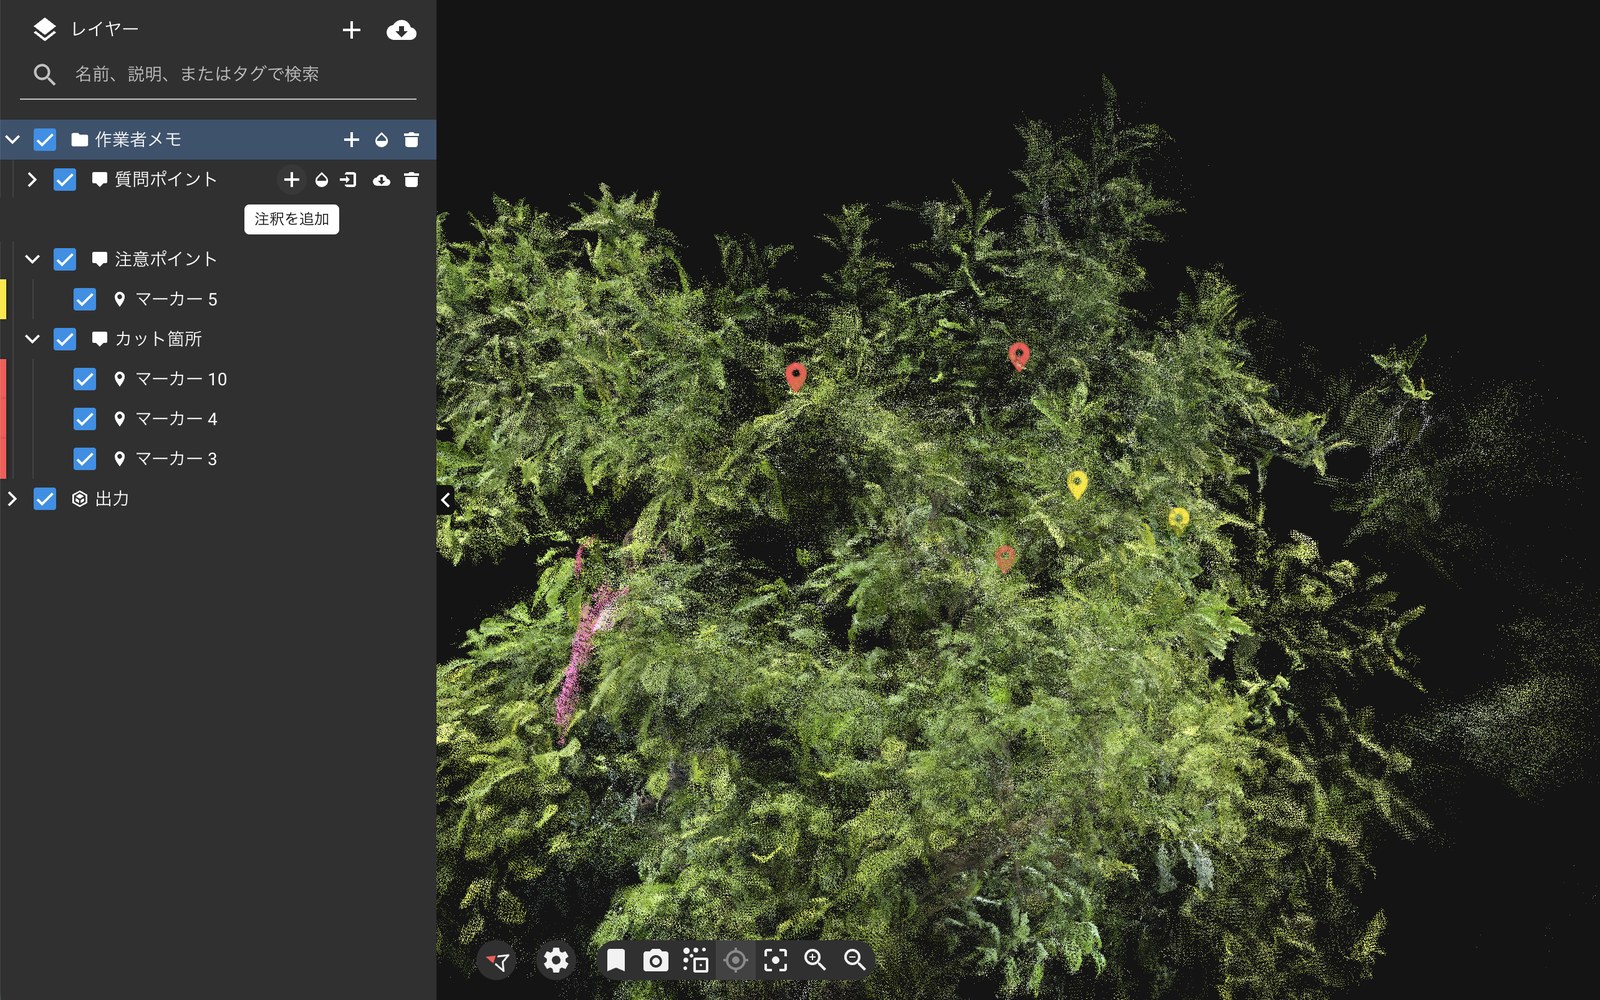
    4. 作業者用フォルダ「作業者メモ>質問ポイント」に作業者がマーカーを立てている
      作業者 → 指導者質問のマーカーを立て、指導者が答える作業者は「作業者メモ>質問ポイント」に、確認したい場所のマーカーを立てます。指導者はそのマーカーを見て、詳細欄で回答・指示を返します。ここが双方向です。

    画面は PIX4Dcloud(2026年7月・操作マニュアル作成時)。モデルの表示にはインターネット接続が必要です。
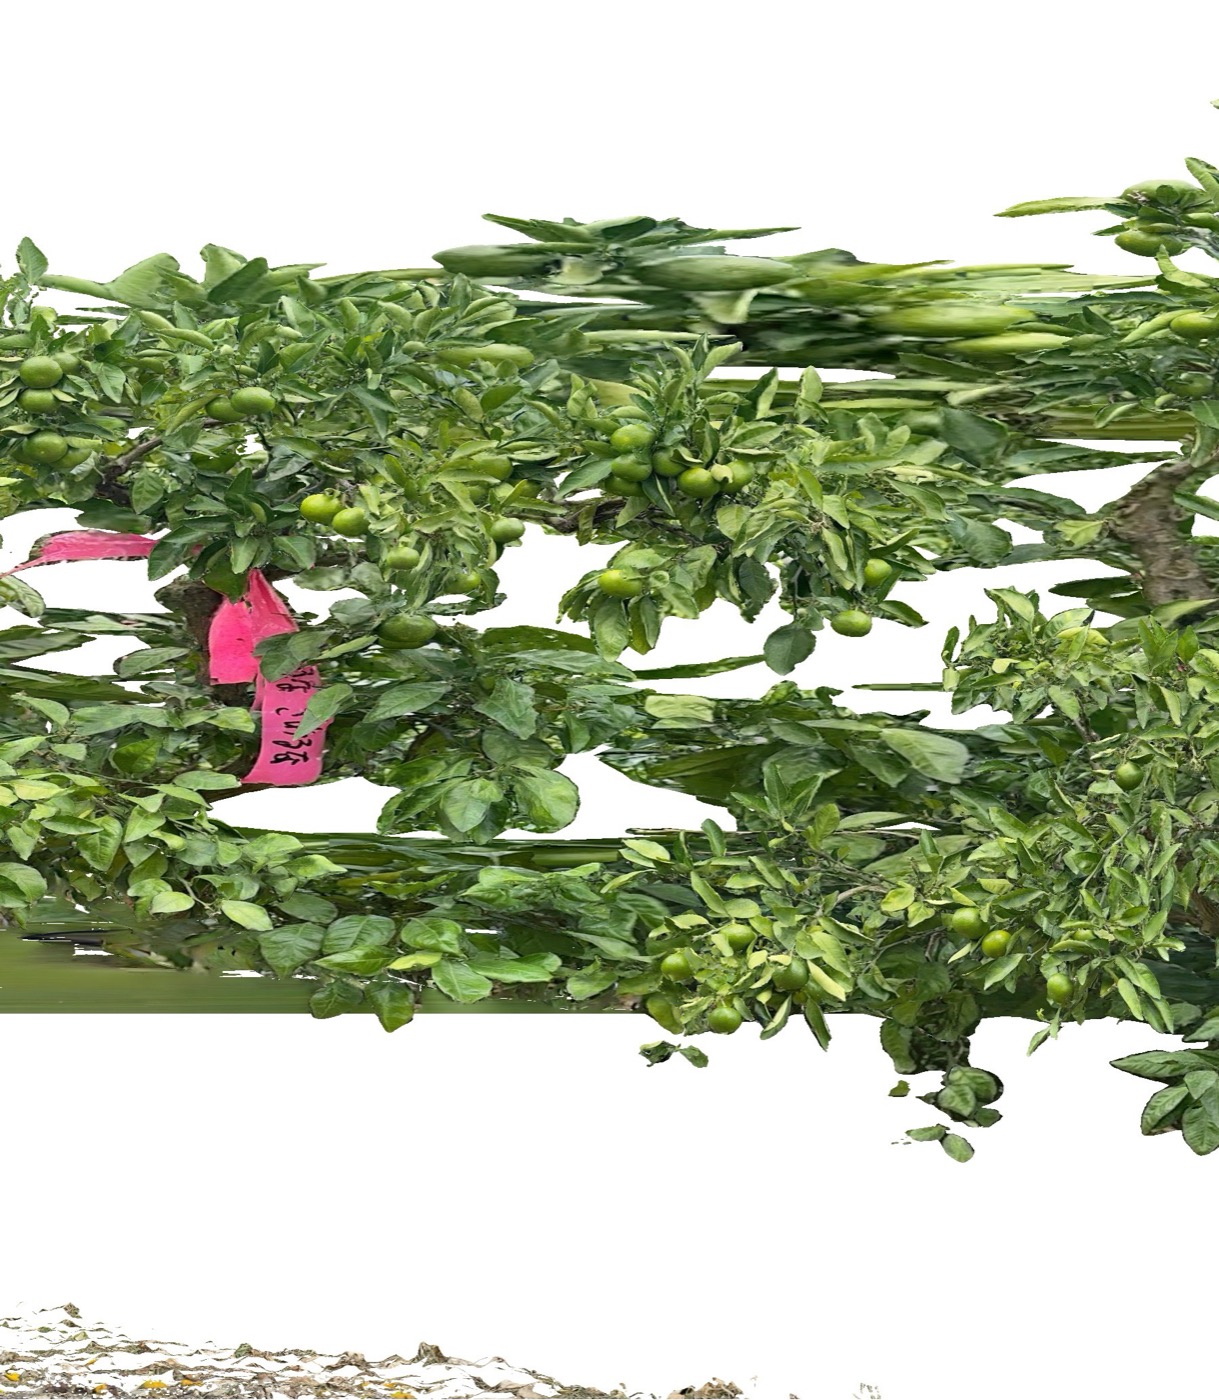
  3. みかんの木の円筒展開画像の拡大。葉の重なりの奥にある緑の果実まで色と形が残っている
    Stage 3プラスDeeper

    円筒展開して、AIで果実を数える

    3Dを点群にし(Agisoft Metashape)、木を軸にした円筒に投影して切り開き、一周ぶんを1枚に広く伸ばします。1枚になれば、別のAIで果実の候補を検出できます。方法はいくつかあり、いまは精度を高めている段階です。

    1本ずつ適正な数を数えられるようになれば、果樹でも木の状態が見やすくなります。ただし現時点で、候補枠数は果実の正解数ではなく、自動カウントには未到達です。段階1・2の前提とは少し違う上乗せとして、「こういうこともできる」という位置づけで置いています。

    • 段階2に加えて
    • 円筒展開画像の作成
    • 果実候補の検出(人の確認工程あり)
    • 3Dモデル上のサイズ計測
    円筒展開:提供中果実カウント:実証中

▮▯▯ ライト → ▮▮▮ ディープ。段階1だけでも始められます。

Stage 3 — Signature

1本の木を、一周ぶん1枚に。

写真1枚から実を認識すること自体は、かなりの精度でできます。難しいのは、複数の写真で同じ実を二重に数えてしまうこと。そこで木の3Dを円筒に投影して切り開き、重複のない1枚にしてから数えます。

① 高さを変えて木のまわりを周回する ② 木を軸にした円筒へ投影する ③ 1本の線で切り開き、横に並べる r = 2 m 半径 2 m / 5–10° 間隔 / 高さ3段 切り開く線 3Dの表面を、円筒の面へ写す 180° 360° 同じ実は1回しか現れない → この1枚を数える
模式図。木のまわりを半径2 mで保ちながら、高さを下・中・上の3段に変えて周回して撮り(①)、できた3Dを木を軸にした円筒へ投影し(②)、1本の線で切り開いて横に並べる(③)。①は真上から見た図なので、高さ方向の3段はこの図には現れない。カメラの位置(角度)が、そのまま帯の横方向の位置になる。同じ実が2回現れないので、この1枚を数えれば重複が起きない。出典:作図
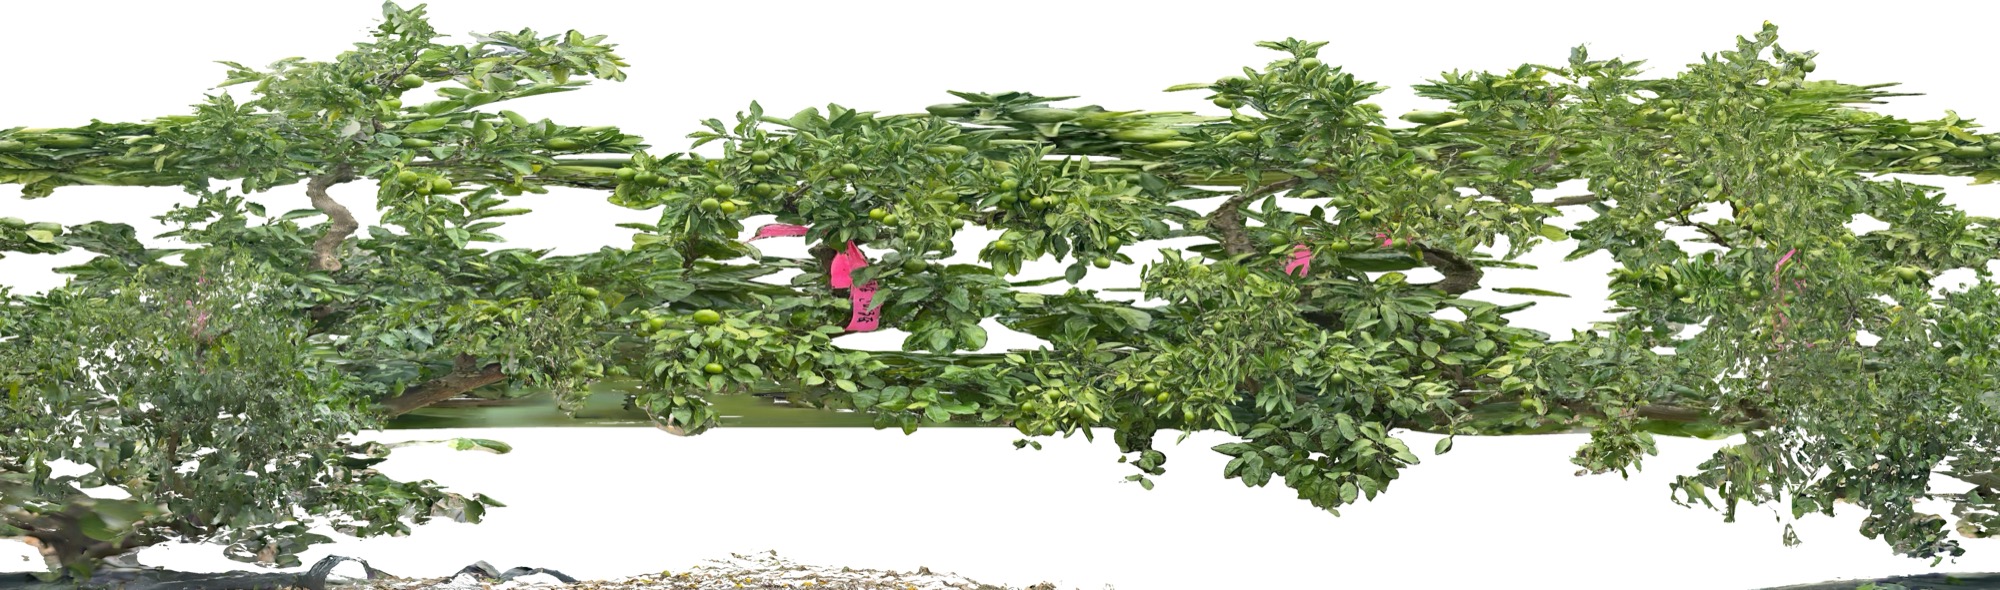
みかんの木を円筒展開した実際の画像。中央に幹と枝の帯が横に伸び、上下に葉と緑の果実が広がる
実際の展開画像。木を軸として周囲360度をそのまま横に並べたもので、中央を横に走る帯が幹と主枝。葉の茂みの中に、まだ緑色の実が点在している。みかん / 2026-08-31 / 7,001 × 2,066 px / 出力設定 1 mm/px(出力設定であり実測精度ではありません)/ 出典:ドローンジャパン
円筒展開画像の一部を等倍で見たところ。葉の重なりの奥の果実まで色と形が残っている
等倍で見ると、葉の重なりの奥にある実まで色と形が残っている。この解像度があるので、「画像側で数える」という方針が成り立つ。上の展開画像の部分拡大 / 出典:ドローンジャパン
  1. 地上撮影から、木の3Dを作る樹冠中心から半径2 mを保ち、高さを下・中・上の3段に変えて周回。5〜10度間隔、約2,000枚で実寸を測れる水準の点群になる。
  2. 3Dを円筒に展開して、1枚の画像にする木の表面を一周ぶん引き伸ばす。ここで、同じ実が別の写真に何度も写る問題が消える。
  3. その1枚に、物体検知をかける横に長い画像を1,024ピクセルの正方形に分けて推論し、座標を戻して合成する(タイル推論)。下側の重なった実も拾える。

ここまでは動いています。検出の「候補枠」を、1つずつ人の目で確かめる工程がいま残っている作業です。自動カウントには、まだ到達していません。

Evidence

見せられるものだけを、見せます。

掲載しているのは、実証で得た実写と実データです。数字はすべて「枠の数」や「設計値」であり、精度や正解率ではありません。その線は、このページでも守っています。

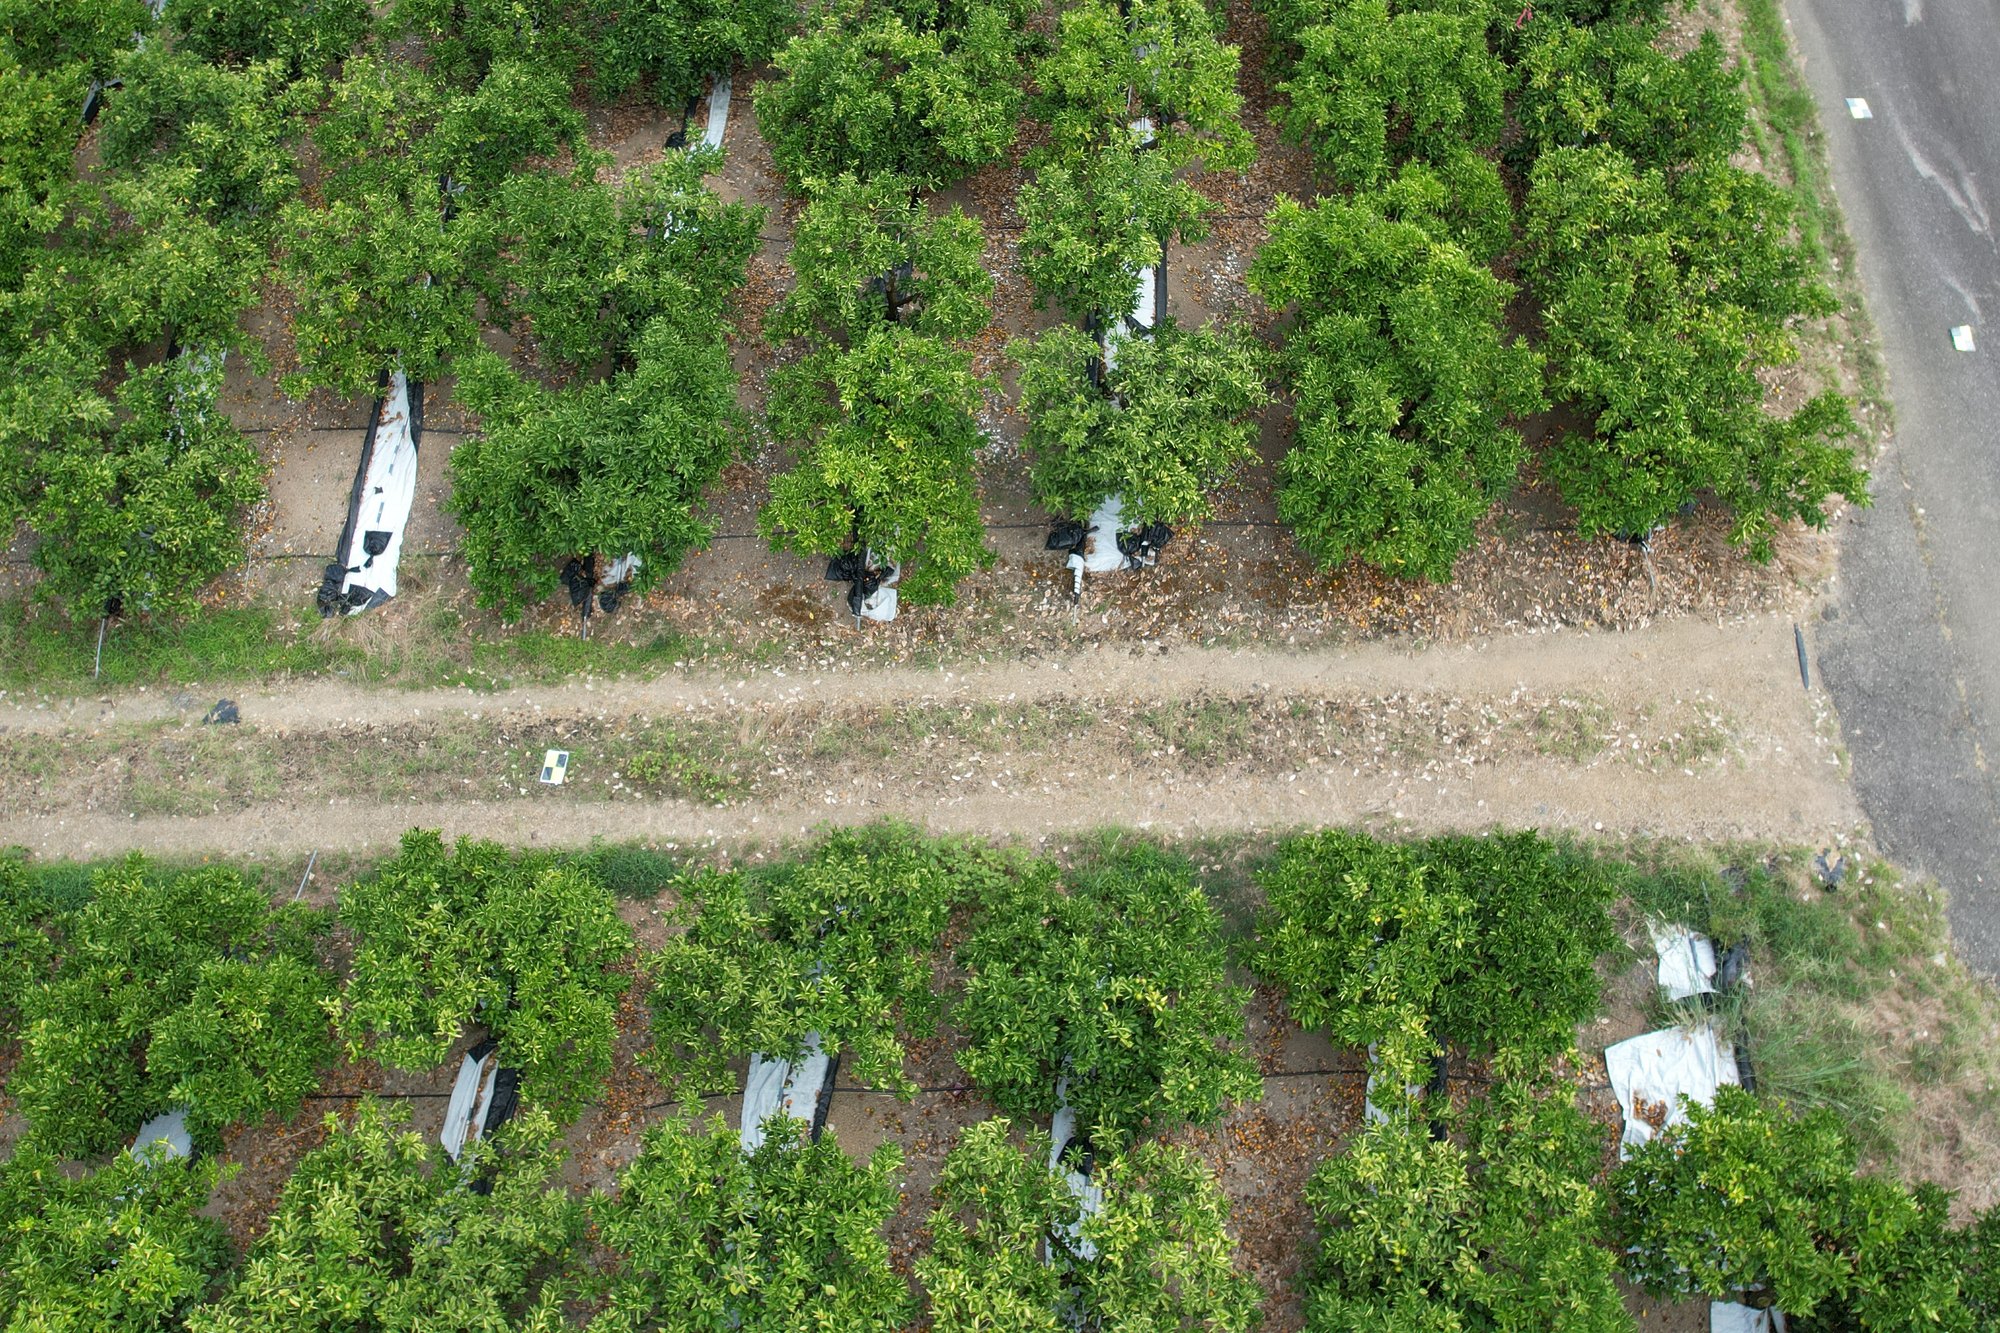
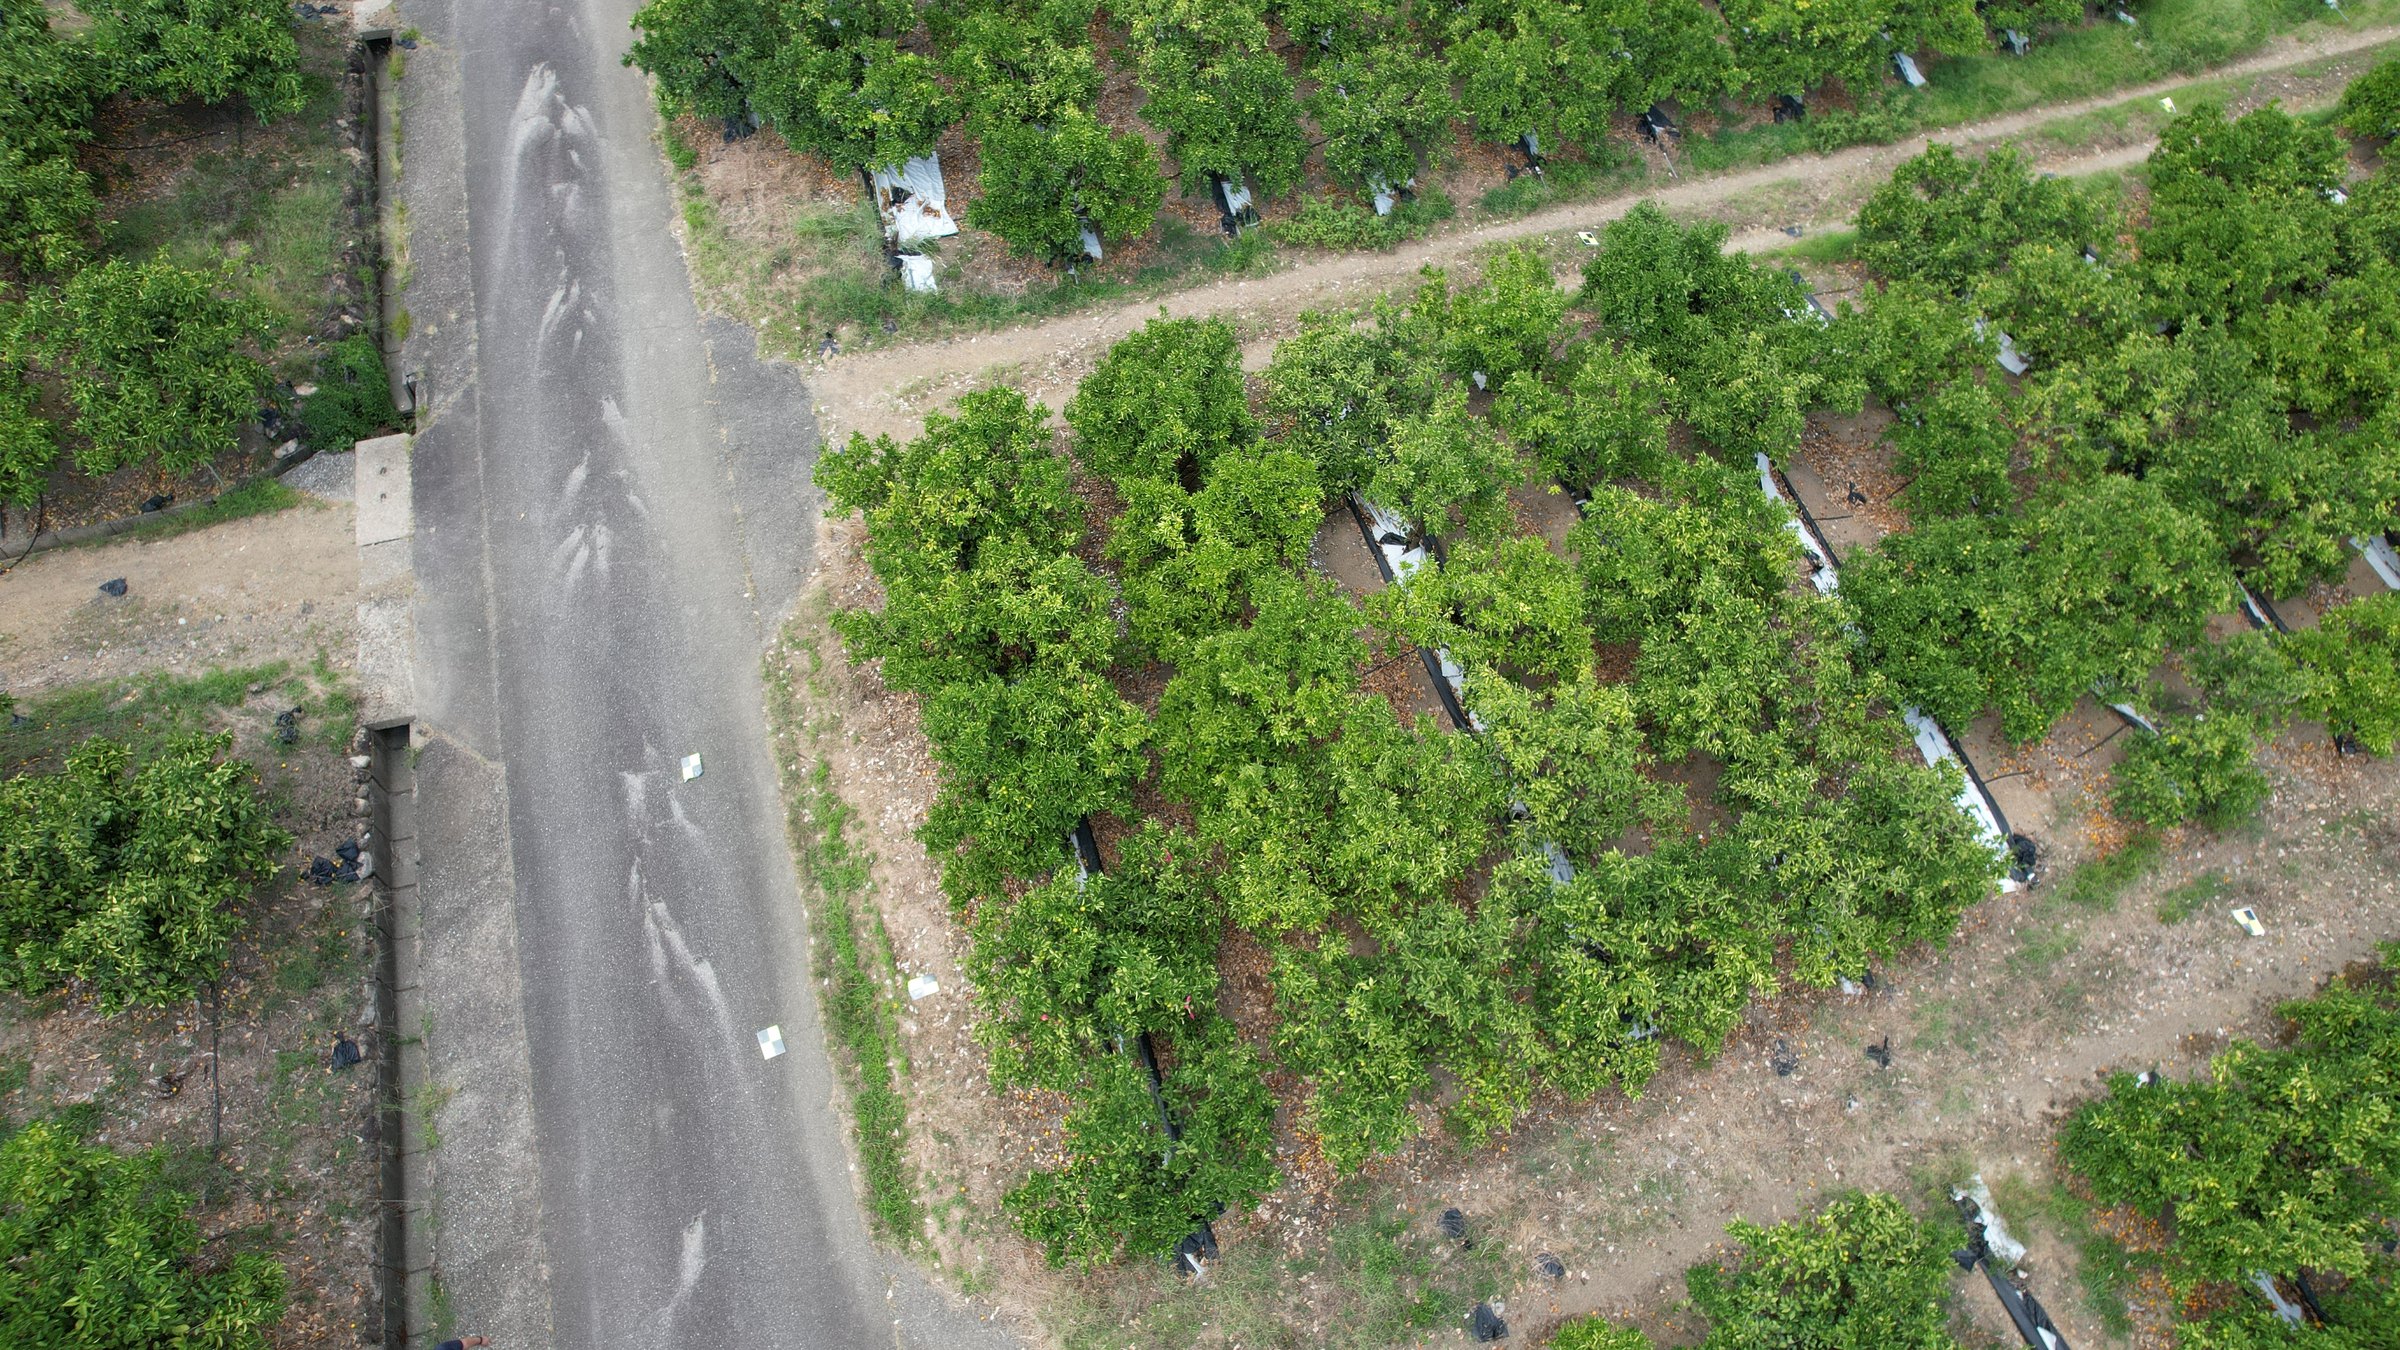
高度100mから真下に見た園地。対象の木がある区画を中心に、畝と園内の道、周囲の木々
園地全体(高度100 m)。木の位置関係と周辺環境を1枚で押さえる層。この高さでは個々の樹相までは読めないが、木ごとのばらつきと園地の地形は分かる。DJI Air 2S / 2026-08-31 / 三重県熊野市
高度15mから斜めに見た対象の木。周囲の木の列と園内の道が写る
対象木(高度15 m・クロス撮影)。園地全体から1本へ距離を詰める層。木の周りを十字に飛んで、樹冠の形と隣の木との間隔を押さえる。ここから地上の周回(2 m)へ進む。DJI Air 2S / 2026-08-31 / 三重県熊野市
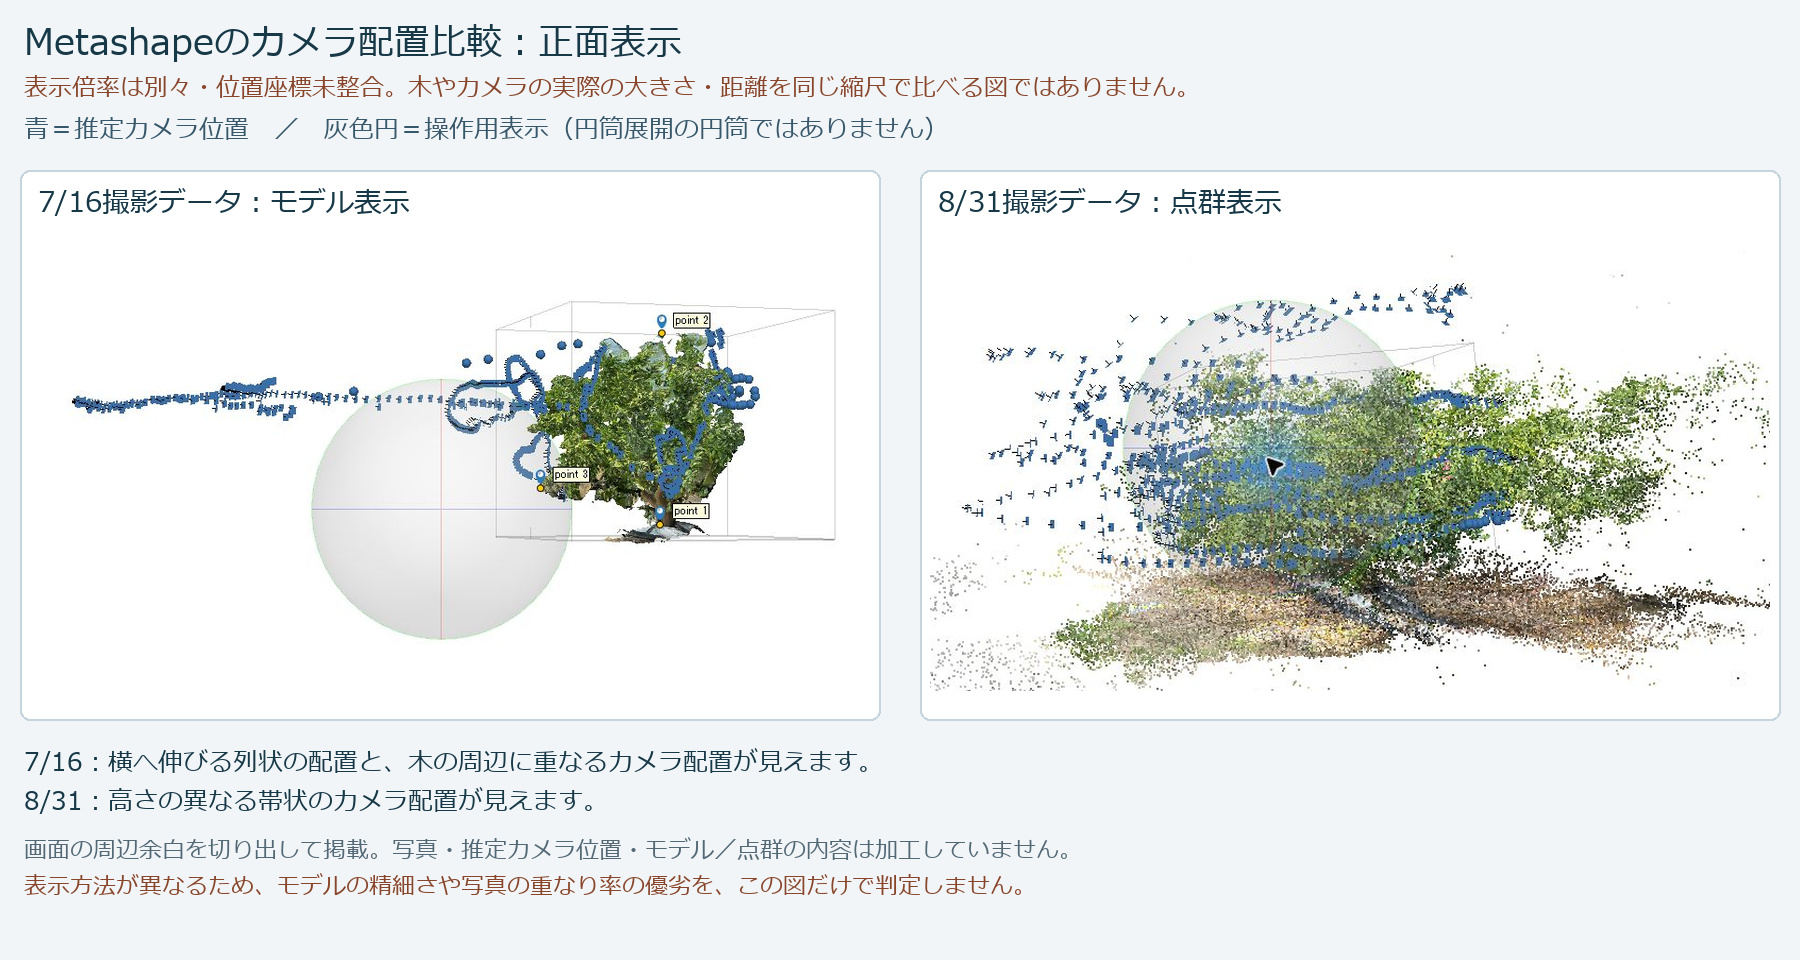
解析ソフト上に再現された推定カメラ位置。周回半径2m・3段の設計が配置として現れている
撮り方の設計が守られたかは、カメラ配置で分かる。周回半径2 m・3段という設計が、解析ソフト上でそのままカメラの配置として再現される。Agisoft Metashape Professional / 前面ビュー
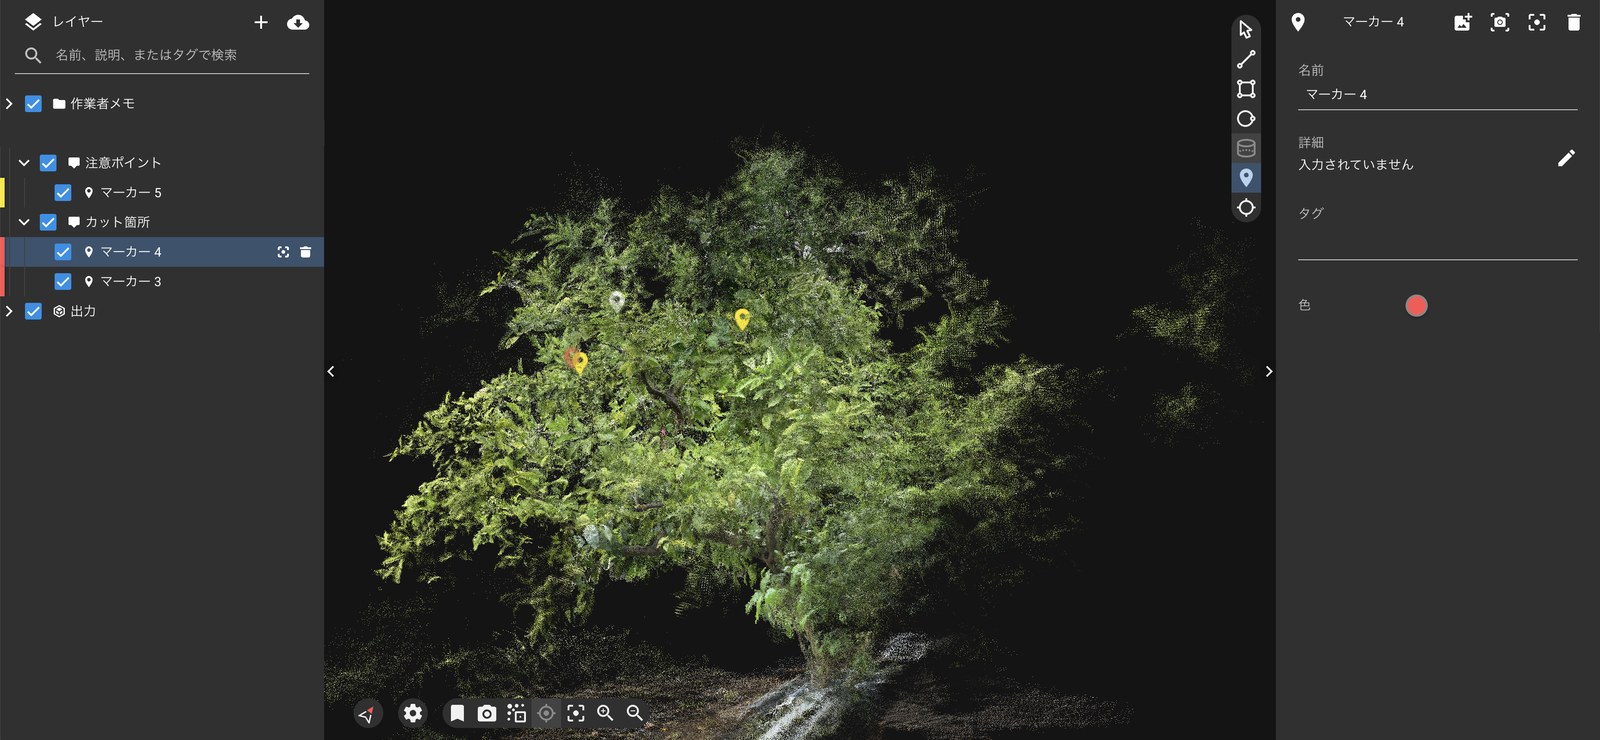
PIX4Dcloudの実際の画面。左にフォルダ、中央に1本分の点群、右にマーカーの名前・詳細・色の欄
実際に農家へ戻している画面。左のフォルダで「カット箇所」「注意ポイント」「作業者メモ」を分け、中央の点群にマーカーを打ち、右の欄に名前と理由を書く。指示が木の座標に紐づいたまま残り、園地ではQRコードから開く。PIX4Dcloud / 3Dビューア(園地名と座標は伏せています)
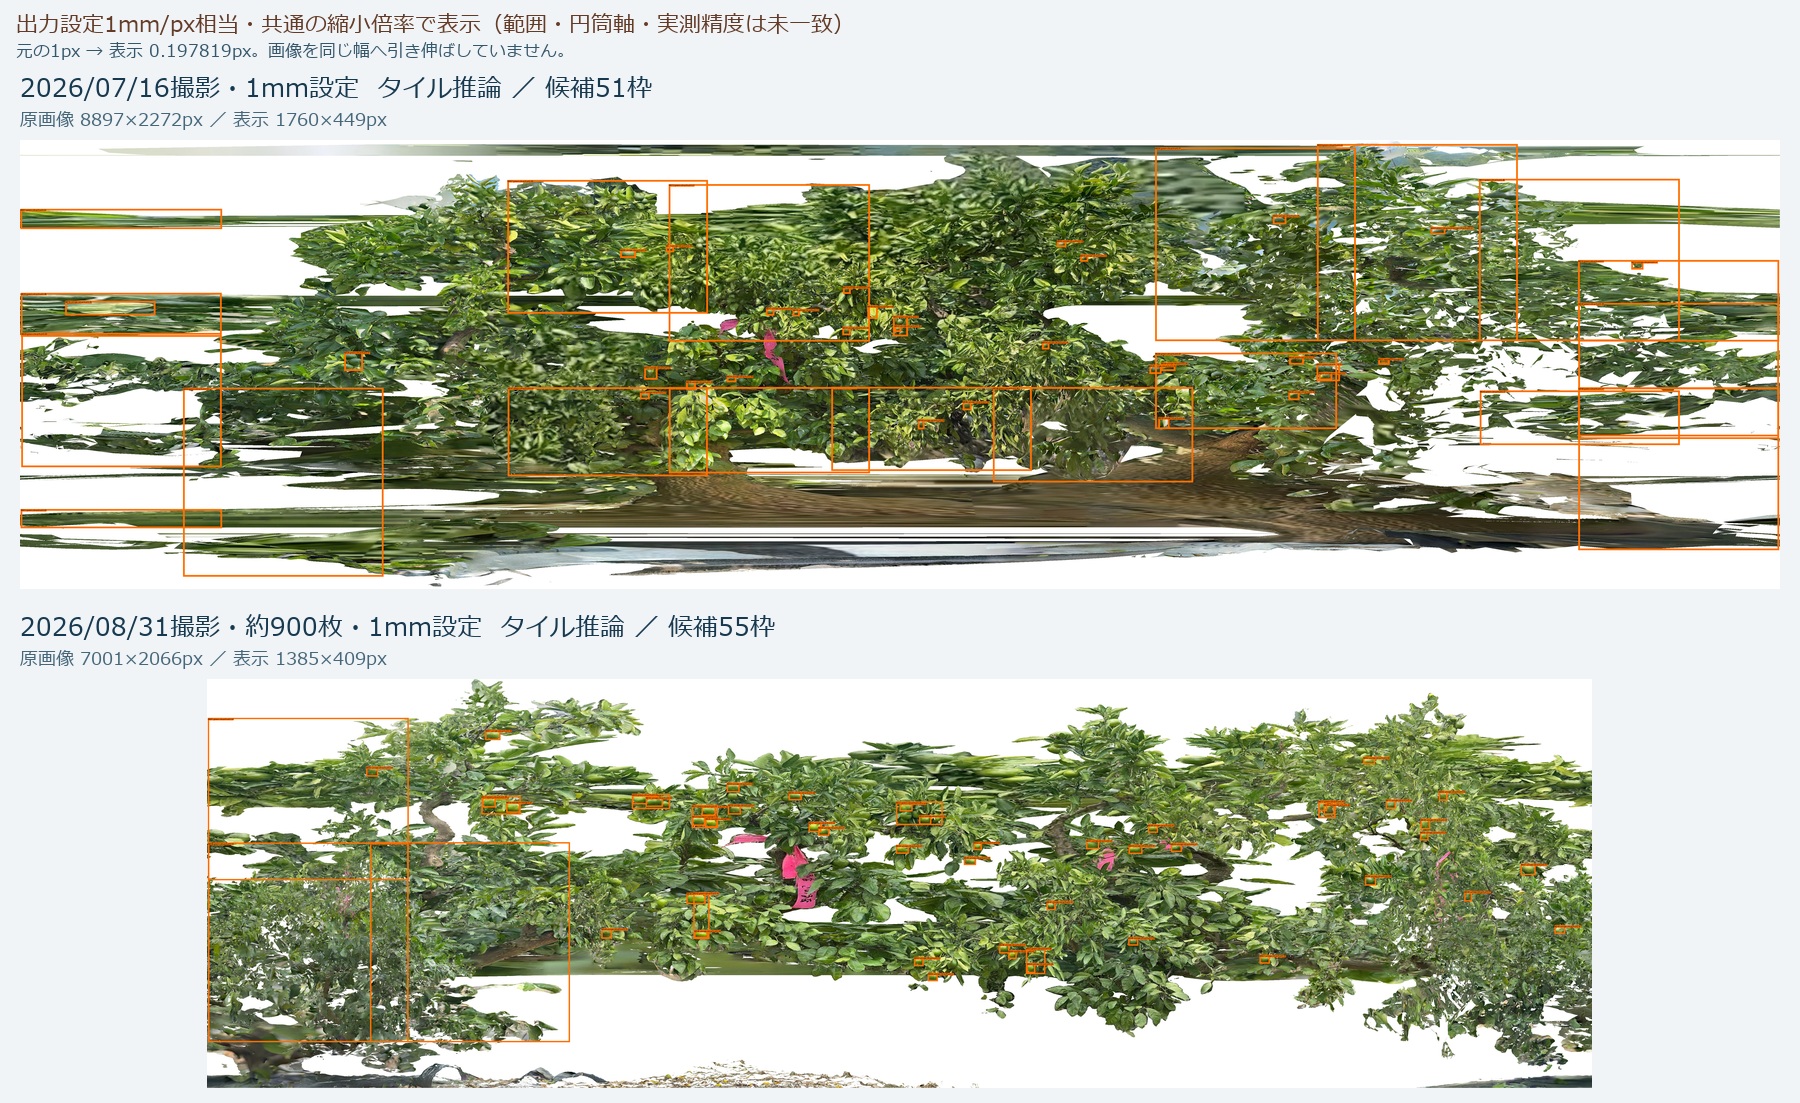
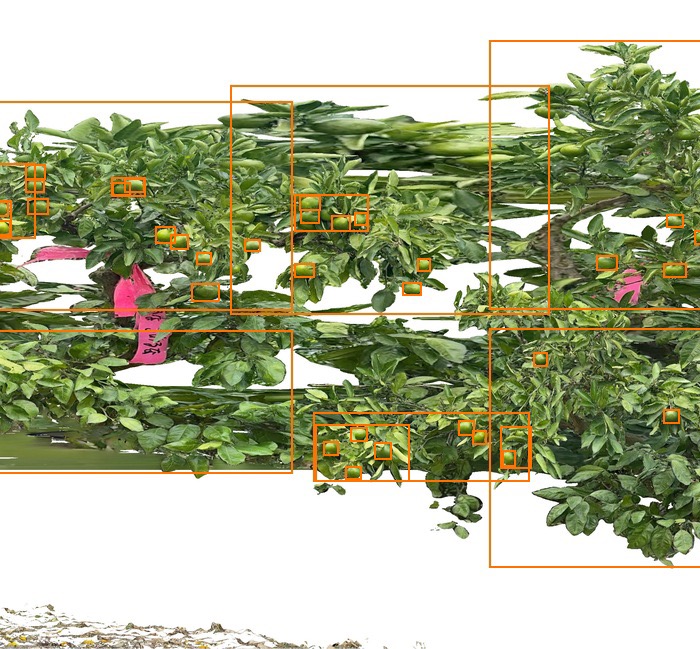
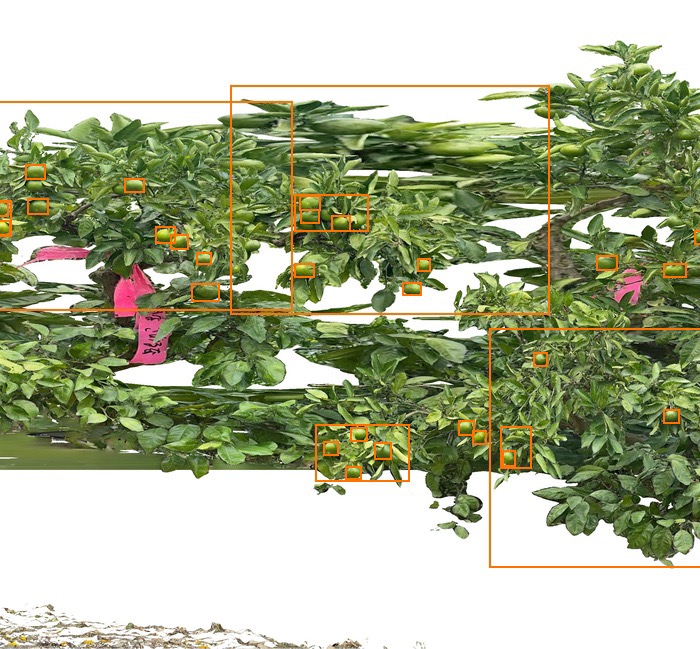
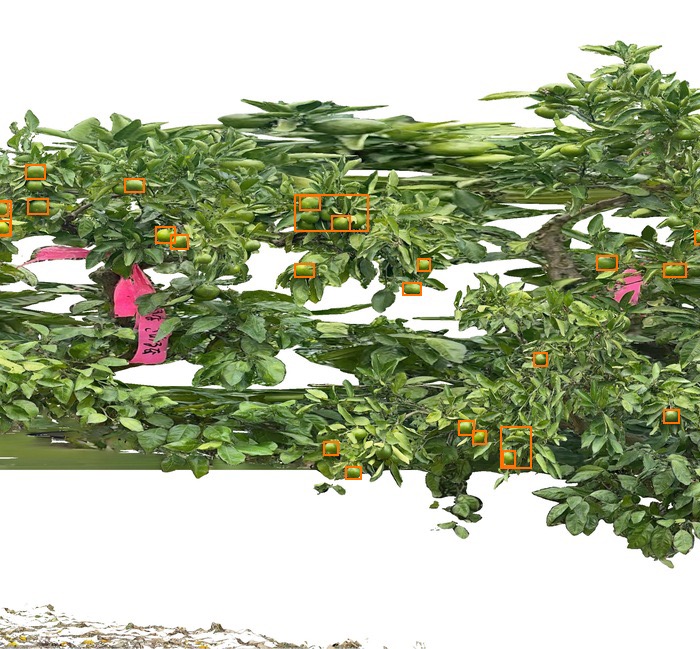
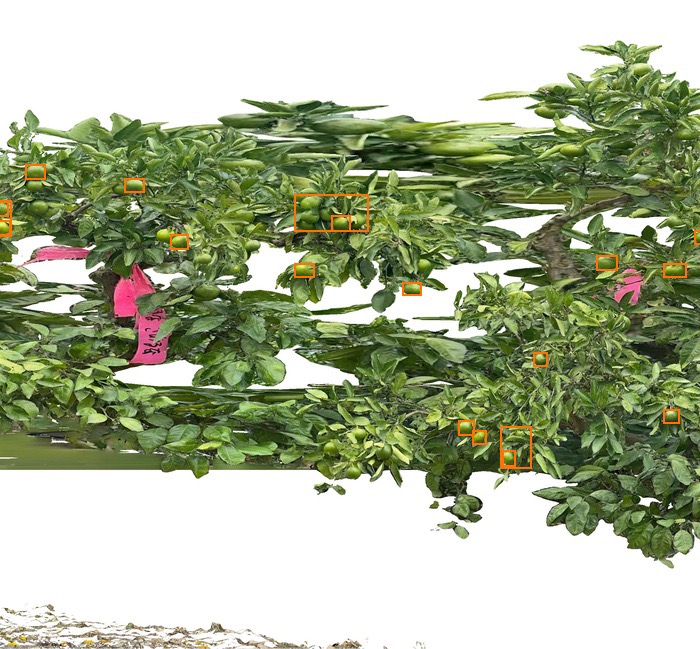
7月16日と8月31日の円筒展開画像に検出枠を重ねた比較。8月31日は実の位置に沿った枠が残る
撮り方の改良が、そのまま検出結果に出る。上が7月16日、下が8月31日。7月16日は葉のかたまりや画像の歪みを大きく囲う枠が目立つのに対し、8月31日は実の位置に沿った枠が残っている。みかん / 同じ縮尺で表示 / 出典:ドローンジャパン
比べたもの7/168/31
解析に使われた写真997922
検出候補の枠5155
大きく囲ってしまった枠93
出力解像度1 mm/px1 mm/px

改善のポイントは枠の数が増えたことではなく、葉や歪みを大きく囲う枠が目立つ状態から、実の位置に沿った枠が目立つ状態になったことです。改善率の数値化は実施していません。1 mm/px は出力設定であり、実測精度ではありません。

しきい値0.20の検出結果
threshold 0.20115 枠
しきい値0.25の検出結果
threshold 0.2587 枠
しきい値0.30の検出結果
threshold 0.3055 枠
しきい値0.35の検出結果
threshold 0.3538 枠

しきい値を上げると、何が消えるのか。同じ画角・同じ縮尺で、しきい値だけを変えたもの。値を上げるほど枠は減りますが、減るのは誤りだけではありません。0.25の87枠に対して0.20では115枠。差分の28枠が拾えている実なのか誤りなのかは、1枠ずつ見ないと分かりません。ここを人の目で確かめる工程が、いま残っている作業です。みかん / 2026-08-31 / GroundingDINO(SwinT)/ 出典:ドローンジャパン

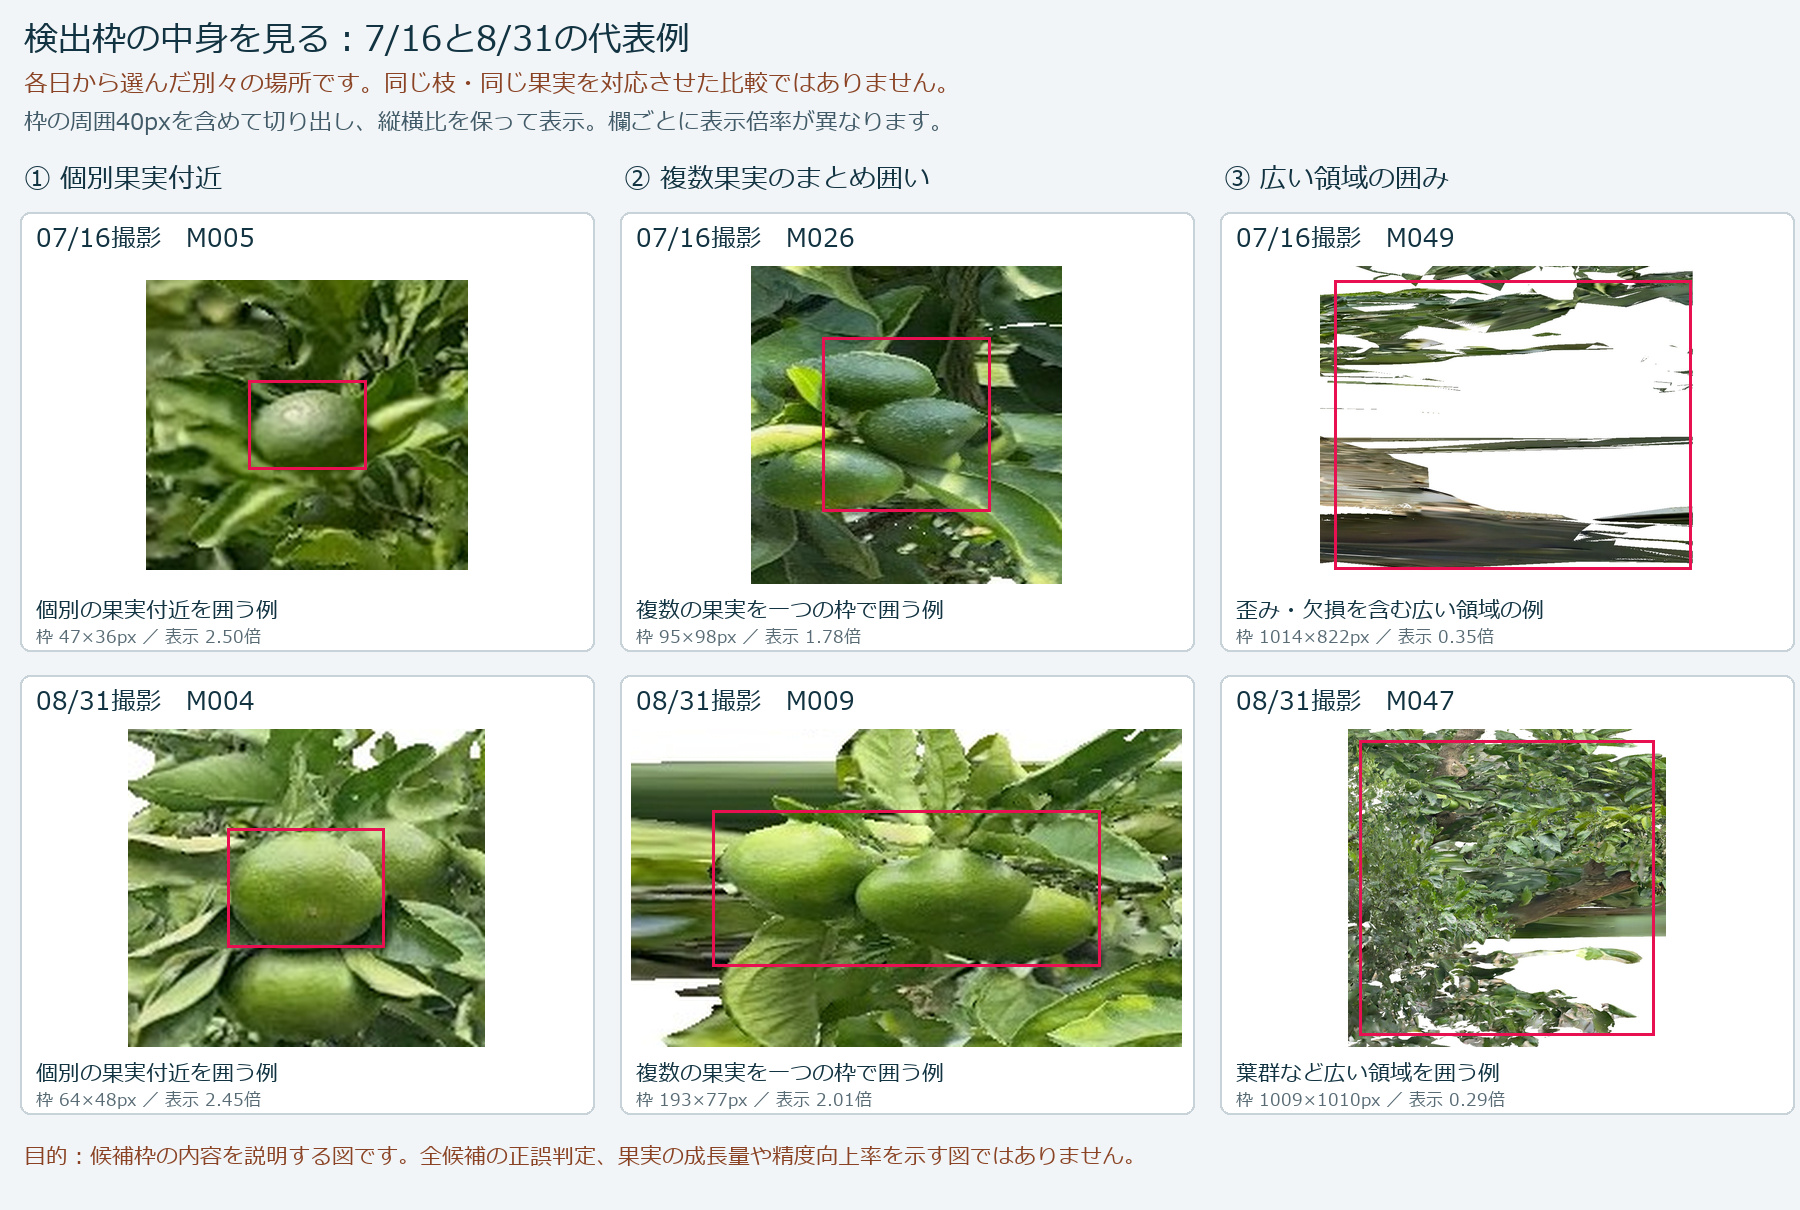
検出枠の中身を切り出して並べた図。個別の果実、複数の果実のまとめ囲い、広い領域の囲みの3パターン
枠の中に何が入っているかを、1つずつ確かめる。葉に半分隠れた実や日陰の実まで枠が付いている一方で、葉のかたまりを囲っている枠も混ざる。全候補の正誤判定を示す図ではない。代表的な検出例 / 出典:ドローンジャパン
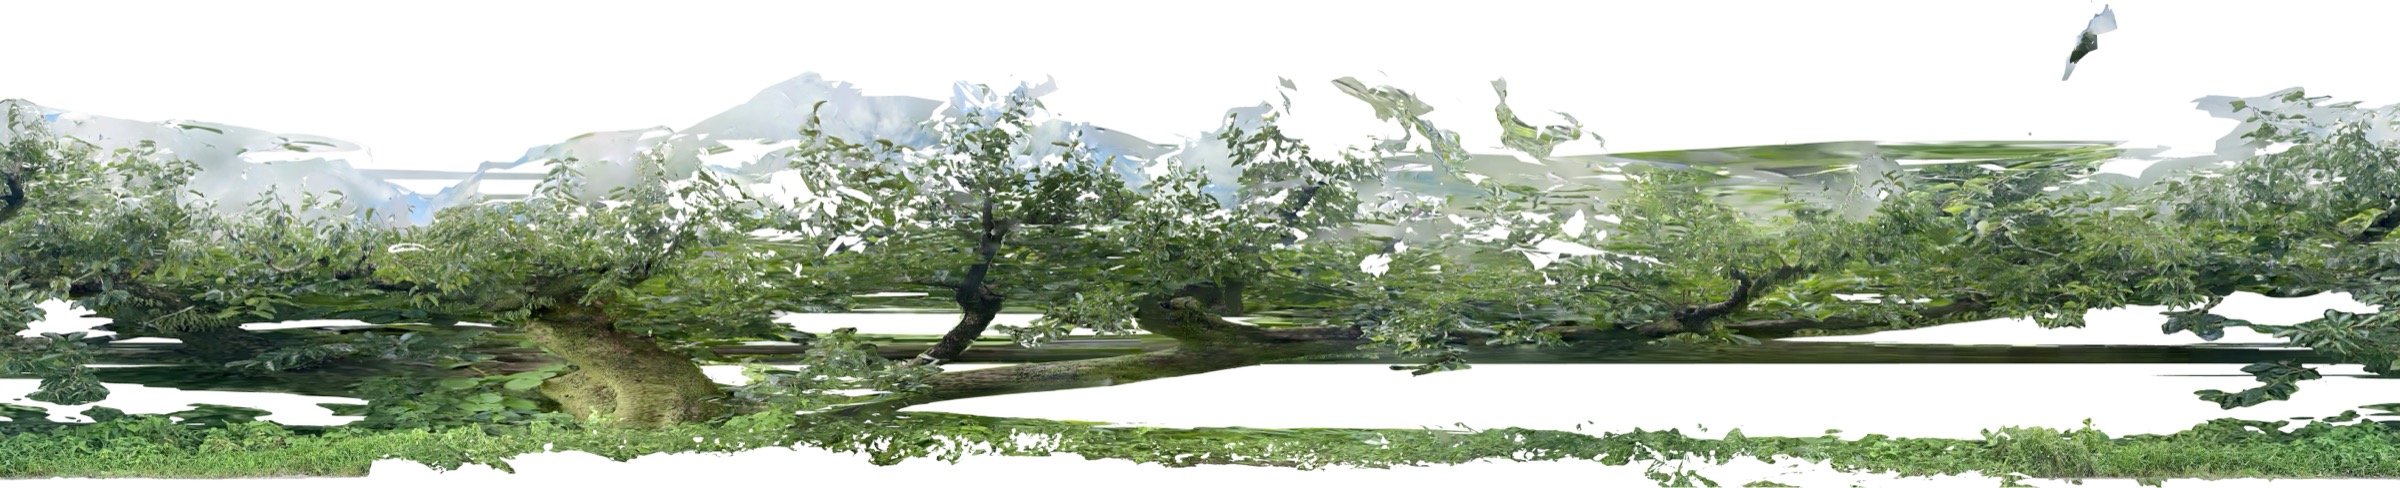
柿の木を円筒展開した画像。枝の分かれ方が線として残っている
柿は、枝が線として残る。葉に覆われたみかんと違い、枝の分かれ方がそのまま線として残る。「どの枝を落としたか」を前後で比べる用途には、この見え方のほうが向いている。落葉後なら、より少ない枚数で枝の太さと連なりが見える。柿 / Agisoft Metashape Professional による円筒展開 / 出典:ドローンジャパン

LIMITSこの数値の限界

  • ここに出ている数は枠の数であり、果実の数でも正解率でもありません
  • スコアはモデルとプロンプトの適合度であり、確率として較正された値ではありません
  • 全果実の正解ラベルは作成していないため、正解率・見逃し率・精度向上率は算出していません
  • 「大きく囲ってしまった枠」の数も、誤検出の全数ではありません
  • 現時点で自動カウントには到達していません。到達しているのは「同じ条件で測り直せる状態になった」ところまでです
  • 一部のしきい値では、別のGPU環境で独立に実行して同じ数になること、入力画像のハッシュが不変であることを確認しています
Spec

精度を落とさずに、年に何度も回せる値。

2026年8月4日と8月31日の検証を経て収束した、地上撮影の設計値です。開始当初はオーバーラップ率99%(設定上の最大)・約4,000枚で撮っていました。精度は出ますが重く、年に何度も園地を回る運用には向きません。

2m
周回半径
樹冠中心から固定。距離が動くと縮尺が揺れる
2,000枚 / 本
実寸を測る水準
みかん(常緑)。柿は落葉後なら約1,700枚
3時間
点群までの処理
約2,000枚の場合。3,000枚では1日かかる
周回半径2 m樹冠中心から固定
撮影間隔5–10°10度なら一周36枚
段数3段下・中・上。上下のオーバーラップ50〜60%
1本あたりの枚数約2,000枚みかん・実寸計測用途。柿(落葉後)は約1,700枚、剪定用途なら1,700〜3,000枚
撮影機材DJI Air 2S / スマートフォン上空はドローン、地上はPIX4Dcatch(スマートフォンの3D撮影)
点群までの処理時間約3時間約2,000枚。3Dの前段処理が最も重い。円筒展開そのものは柿の実測で49分〜1時間14分
展開画像の出力解像度1 mm/px出力設定であり、実測精度ではありません
検出の推論単位1,024 px タイル重なり0.2。7,001×2,066 pxの画像で横9列×縦3段=27タイル
検出モデルGroundingDINO(SwinT)品目ごとに探す言葉(プロンプト)を設計。重複枠はNMSで統合

枚数と処理時間のトレードオフ

  • 約4,000枚開始当初の設定。精度は出るが重く、繰り返す運用には乗らない
  • 約3,000枚処理に1日。年に何度も回る運用には乗りにくい
  • 約2,000枚点群まで約3時間。実寸計測を狙うならこの水準
  • 約1,000枚2,000枚と比べ点群密度は2倍以上違うが、見た目の印象はあまり変わらない
  • 100枚失敗。3D再構成が成立しない
Calendar

同じ木を、花から収穫まで追いかける。

1回の撮影では何も言えません。常緑は葉のある状態で「花・新芽・古葉のバランス」を、落葉は葉のない状態で「枝の構造」を撮る。撮影の狙いが、季節ごとに入れ替わります。

農事暦APR → MAR
4月
5月
6月
7月
8月
9月
10月
11月
12月
1月翌年
2月翌年
3月翌年
常緑みかん
樹相診断蕾の時期。古葉・新芽・花のバランス
摘果 前後葉果比 20〜25:1
収穫・収量調査球数とサイズの答え合わせ
剪定 前後3月〜翌4月。2月中下旬の剪定前に撮影
落葉かき
摘果葉果比 25:1・1枝に1〜2個
収穫
落葉後の記録枝の構造
剪定 前後の比較年明けが現実的

柿の剪定前撮影は年明けが現実的。近年は冬が暖かく、落葉が年明けまでだらだら続くためです。葉が落ちきってから、枝の構造をそのまま写します。

みかんは2月中下旬の剪定前に撮影。これで1本の木が1年で一周します。正解は翌年の花つきと収穫実績にしかないので、そこまで追います。

Field notes

「きれいな空撮」と「使える空撮」は、撮り方が違う。

解析まで同じ担当が通すからこそ、現場で決めている条件があります。どれも撮り直しをして分かったことです。

Light

曇天か、早朝に撮る

晴天の強い光では葉が反射して白飛びし、花と葉の判別、新芽の黄緑が見えにくくなります。

Angle

自撮り棒で、上から

樹の上部の白抜けが減ります。目線の高さだけで撮ると、樹冠の上面が抜けます。

Orbit

全周を回れる木を選ぶ

回り込める木は精度が良く、周囲に障害物があって回れない木は弱い。対象木の選び方から一緒に決めます。

Inside

弱点は、樹の内側

外から見えない部分は、撮り方では解決しません。できないことは、できないと先にお伝えします。

Scale

ものさしを写し込む

実寸を出す以上、スケールを画角に入れておきます。写真だけでは撮影距離も縮尺も分からないためです。

Device

360度カメラより、スマートフォン

動画から静止画を切り出す方式も試しましたが、スマートフォンで撮ったほうが3D再構成はきれいでした。後ろ側など不要な画も多く、枚数効率も悪い結果でした。

How we work

必要な深さから始めて、1年で一周する。

技術以外で、このサービスが前提にしていることが4つあります。

Depth

段階を選べる

空撮だけから始められます。地上の3D化、果実のカウントへ深くするかは、園地と目的に合わせて決めます。深くなるほど、できることが増えます。

Answer

答え合わせは、翌年の木

研究者の案と園主の案を両方、3Dの上に残します。どちらが正しかったかは、次の年の花つきと収量が教えてくれます。

One year

1年で一周

1回の撮影では何も言えません。同じ木を花から収穫まで追い、翌年の花つきまで見て初めて評価できます。

Region

地域単位で

個別の農家1軒ずつよりも、普及センター・JA・産地単位のほうが相性が良いと考えています。産地単位でデータが貯まるほど、基準が立てやすくなります。

  1. ご相談品目、園地の条件、いま困っている判断(剪定・摘果・収量)を伺います
  2. 撮影設計撮るべき部位・時期・周回半径・段数・枚数を品目ごとに決めます
  3. 試し撮り剪定前・剪定後の同一条件撮影から。落葉果樹はこの秋冬に2〜3か所を予定
  4. 解析・共有3D化してクラウドで共有し、マーカーとコメントで双方向にやりとりします。段階3では円筒展開と候補検出まで
  5. 答え合わせ収穫実績と突き合わせ、翌年の花つきまで見ます。ここで初めて精度を語ります

双方向はとってもいい。納得してやってもらわないと覚えていかない。
正解は次の年に木が教えてくれる。

── 三重大学の研究者(栽培診断レビュー)/ 2026年9月1日
Disclosure

言い切らないところも、書いておきます。

リッチに見せてよいのは見せ方であって、言い切りの強さではないと考えています。現場で嘘にならないように、先に線を引いておきます。

  • 01
    自動カウントには、未到達です。到達しているのは「同じ条件で測り直せる状態になった」ところまで。候補枠数は果実の正解数ではありません。
  • 02
    梅は、まだ撮っていません。ここまでの実証はみかんと柿です。柿で確かめた条件が梅の樹形にそのまま当てはまるかは、まだ分かりません。
  • 03
    精度は、収穫期の答え合わせの手前にいます。正解は収穫結果にしかありません。数字がどれだけ現場の実感とずれていないかが確かめられるのは収穫期です。
  • 04
    3Dでは、傷までは分かりません。柿の摘果は傷果から落としますが、数は撮れても傷は撮れない。ここは人の目が要る領域として切り分けています。
  • 05
    園地で3Dを開くには、ネットワークが要ります。電波の入りにくい園地では、そもそも見られません。
  • 06
    上空から花を数える当初の想定は、成立しませんでした。柿の花は枝の内側につき、上空から判別できません。目的を「樹相診断の見える化」に切り替えています。
Together

この秋冬、落葉果樹2〜3か所で
剪定前の試し撮りを予定しています。

柿に加えて、桃・ぶどう・りんごなどを候補に、対象樹種を探しているところです。梅はまだ撮っていないからこそ、この機会にご一緒できればと考えています。剪定前・剪定後の同一条件撮影から始められます。

Design

条件出しをご一緒したい

品目ごとに、周回半径・段数・枚数・時期をどこに置くか。柿で出した値を、梅・桃で検証したいと考えています。

Where to look

「撮るべき部位」を決めたい

剪定指導で実際に見ている部位を品目ごとに挙げていただければ、撮影の解像度をそこに寄せられます。

Ground truth

収穫実績との突き合わせ

サイズ階級の推定には、1本ずつ全数調査したような元データが要ります。お持ちのデータと突き合わせられれば、推定を「答え合わせ」まで持っていけます。

Trial

試し撮りの受け入れ

この秋冬に落葉果樹を2〜3か所。剪定前・剪定後の同一条件撮影から始められます。

まずは、1本の木から。

大きな面積も、全品目も要りません。剪定の判断を残したい木を1本決めていただければ、撮影設計からご一緒します。花から収穫まで、1年で一周する計画にして戻します。

Contact
ドローンジャパン
果樹センシング担当まで。連絡先はご案内時にお伝えします。
ページの先頭へ戻る